操作系统-内存管理(3)
操作系统-内存管理(3)
4FGR3.1内存管理概念
3.1.1_1内存的基础知识
内存可以存放数据。程序执行前需要先放到内存中才能被 $CPU$ 处理,起到缓存 $CPU$ 与硬盘之间速度差异的作用。
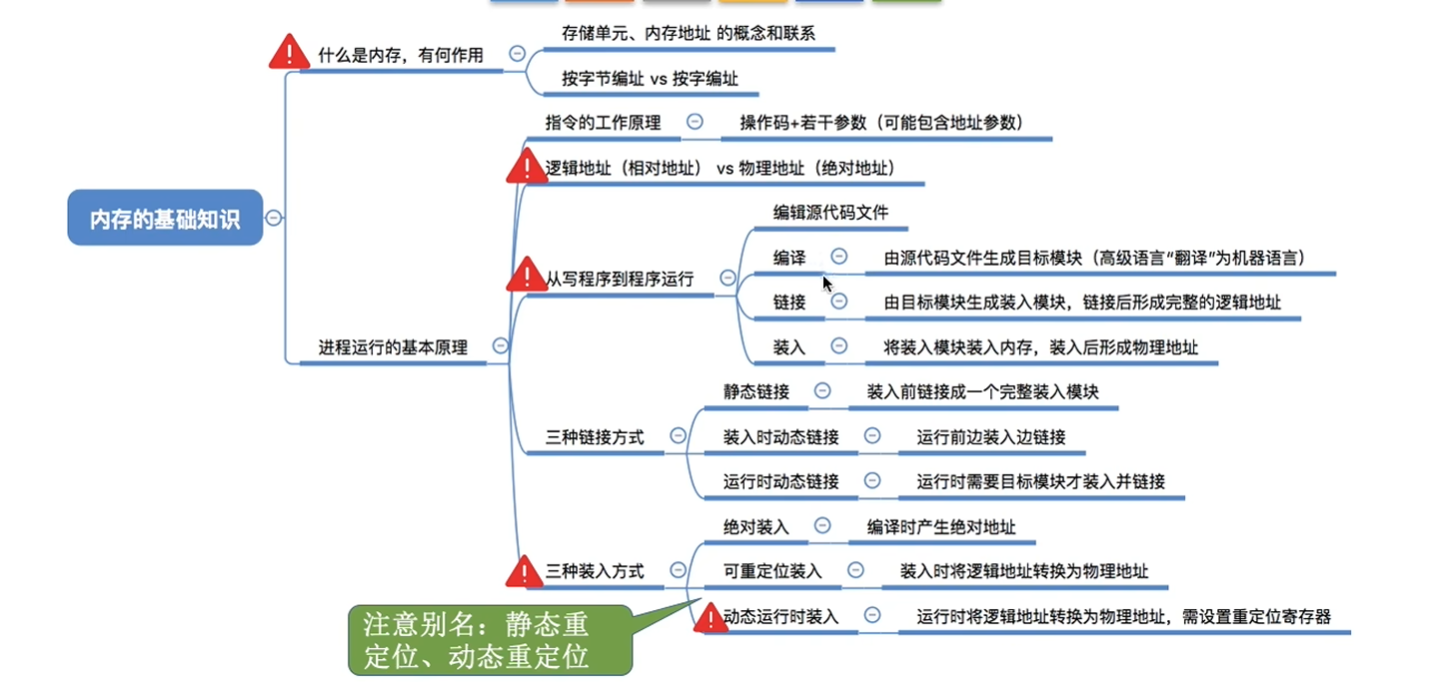
一、什么是内存,有何作用
- 存储单元、内存地址的概念和联系
- 按字节编址 $vs$ 按字编址
二、进程运行的基本原理
1. 指令的工作原理
指令由操作码 + 若干参数(可能包含地址参数)构成。
2. 逻辑地址(相对地址) $vs$ 物理地址(绝对地址)
- 逻辑地址:相对于模块起始位置的地址,从 $0$ 开始编号,也叫相对地址。
- 物理地址:内存中真实的绝对地址。
3. 从写程序到程序运行
- 编辑:程序员编写源代码文件 $*.c$。
- 编译:编译程序将源代码编译为若干目标模块,将高级语言翻译为机器语言,生成 $*.o$。
- 链接:链接程序将一组目标模块、所需库函数链接在一起,生成完整装入模块,形成完整的逻辑地址,生成 $*.exe$。
- 装入(装载):装入程序将装入模块放入内存运行,完成逻辑地址到物理地址的映射。
4. 三种链接方式
静态链接
程序运行之前,把各目标模块与所需库函数链接成一个完整可执行装入模块,程序运行后不可拆分。装入时动态链接
将目标模块装入内存时,边装入边完成链接。运行时动态链接
程序执行过程中,需要用到目标模块时才进行链接。
优点:便于修改更新,支持目标模块共享。
5. 三种装入方式
绝对装入
编译阶段就确定程序在内存中的存放位置,编译直接生成绝对地址的目标代码。仅适用于单道程序环境。
可重定位装入(静态重定位)
装入模块内地址从 $0$ 开始,全部是逻辑地址。装入内存时一次性完成地址重定位,把逻辑地址转换为物理地址。
特点:
- 作业装入时必须一次性分配全部所需内存空间。
- 一旦装入内存,运行期间不能移动,也不能再申请内存。
- 动态运行时装入(动态重定位)
装入内存时不做地址转换,地址映射推迟到指令真正执行的时候。
需要重定位寄存器支持,寄存器存放装入模块在内存的起始物理地址。
特点:
- 程序可以分配到不连续的内存区域。
- 运行前只需要装入部分代码即可运行。
- 运行期间可以动态申请内存。
- 支持程序段共享,可向用户提供更大的地址空间。
- 允许程序在内存中移动。
3.1.1_2内存管理的概念
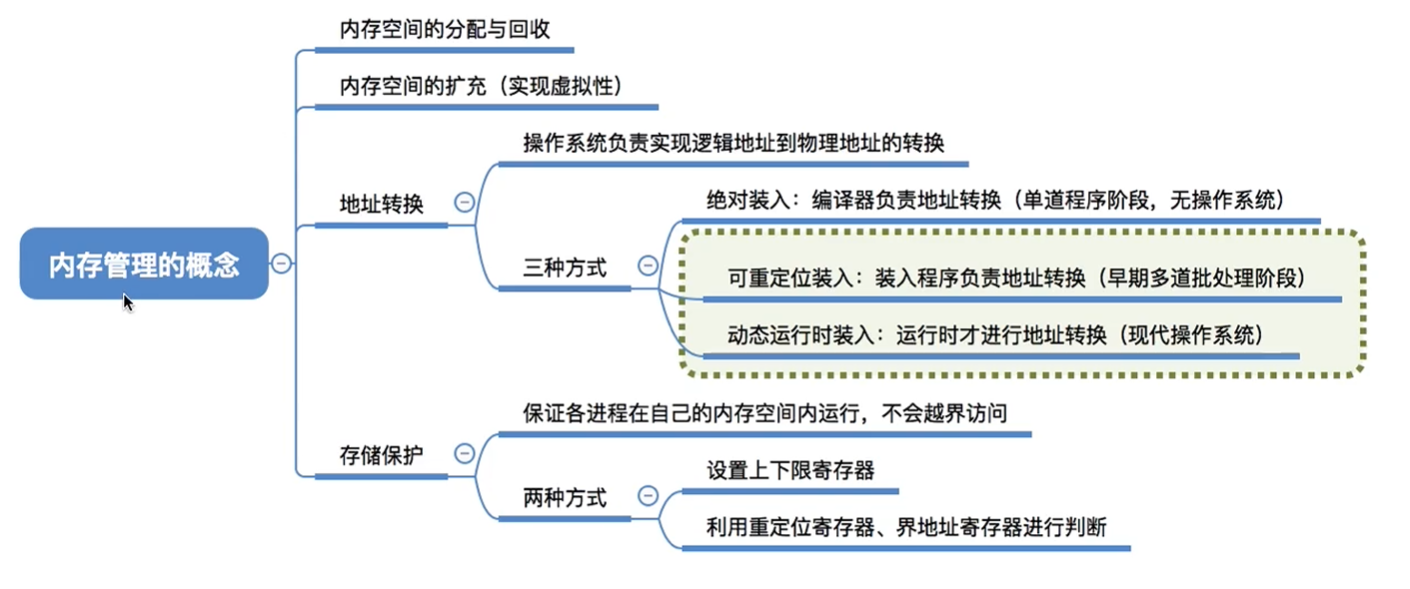
操作系统对内存的管理主要包含四大功能:
- 内存空间的分配与回收
- 内存空间的扩充(实现虚拟性)
- 地址转换
- 存储保护
地址转换
操作系统负责实现逻辑地址到物理地址的转换,该过程也称为地址重定位。 为了使编程更方便,程序员写程序时只需要关注指令、数据的逻辑地址,逻辑地址到物理地址的转换由操作系统完成,程序员不需要关注物理内存的实际情况。
地址转换共有三种装入方式:
- 绝对装入:编译器负责地址转换(单道程序阶段,无操作系统)
- 可重定位装入:装入程序负责地址转换(早期多道批处理阶段)
- 动态运行时装入:运行时才进行地址转换(现代操作系统)
存储保护
目标:保证各进程在自己的内存空间内运行,不会越界访问,进程之间互不干扰。
内存保护有两种实现方式:
- 设置上下限寄存器 在 $CPU$ 中设置一对上、下限寄存器,存放进程的上、下限地址。进程的指令要访问某个地址时,$CPU$ 检查是否越界。
- 利用重定位寄存器、界地址寄存器进行判断 采用**重定位寄存器(又称基址寄存器)和界地址寄存器(又称限长寄存器)**进行越界检查。 重定位寄存器中存放的是进程的起始物理地址。 界地址寄存器中存放的是进程的最大逻辑地址。
3.1.1_3进程的内存映象
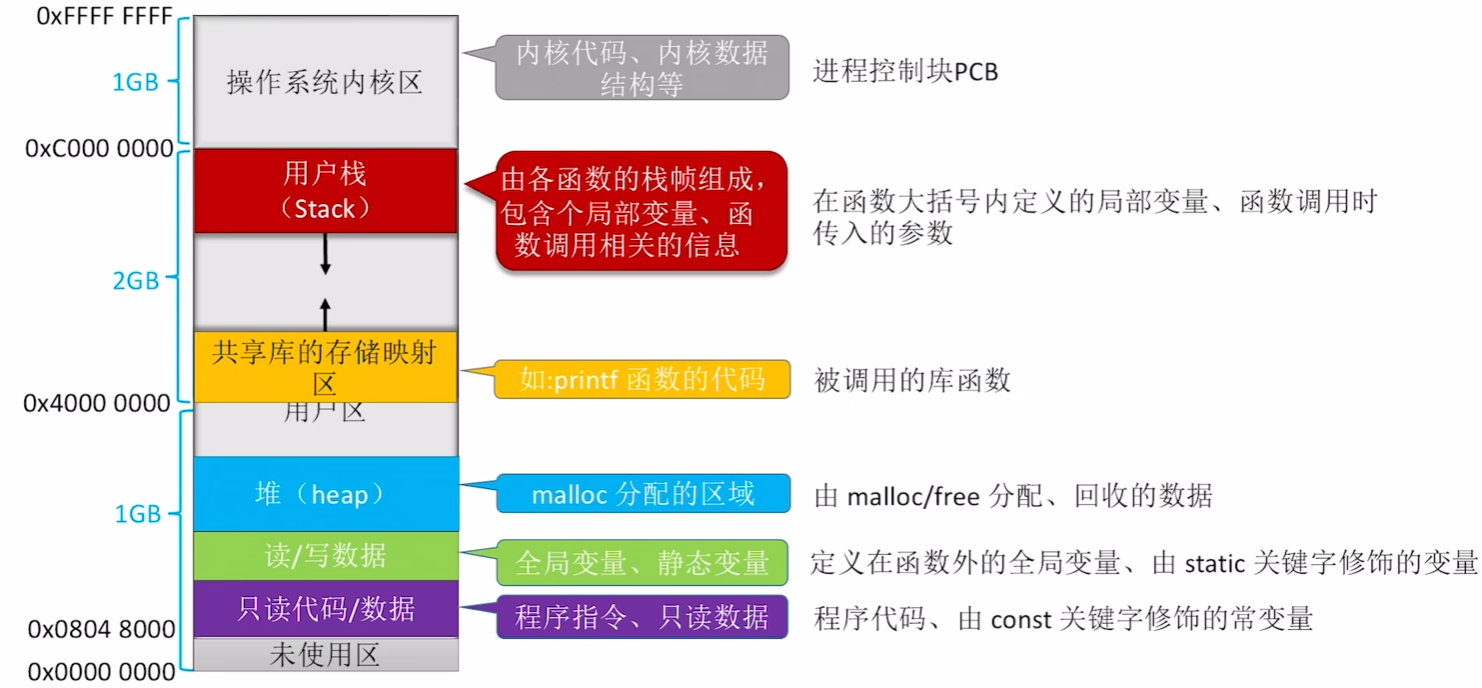
3.1.1_4覆盖与交换
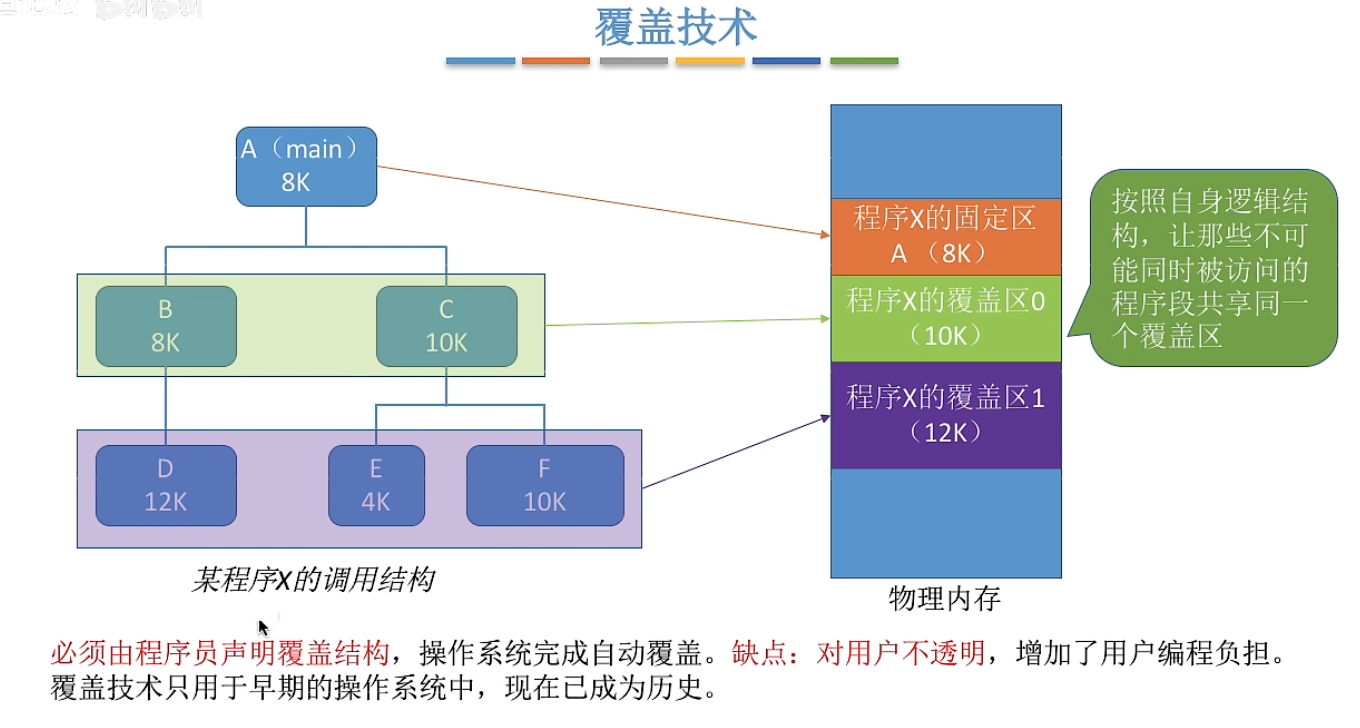
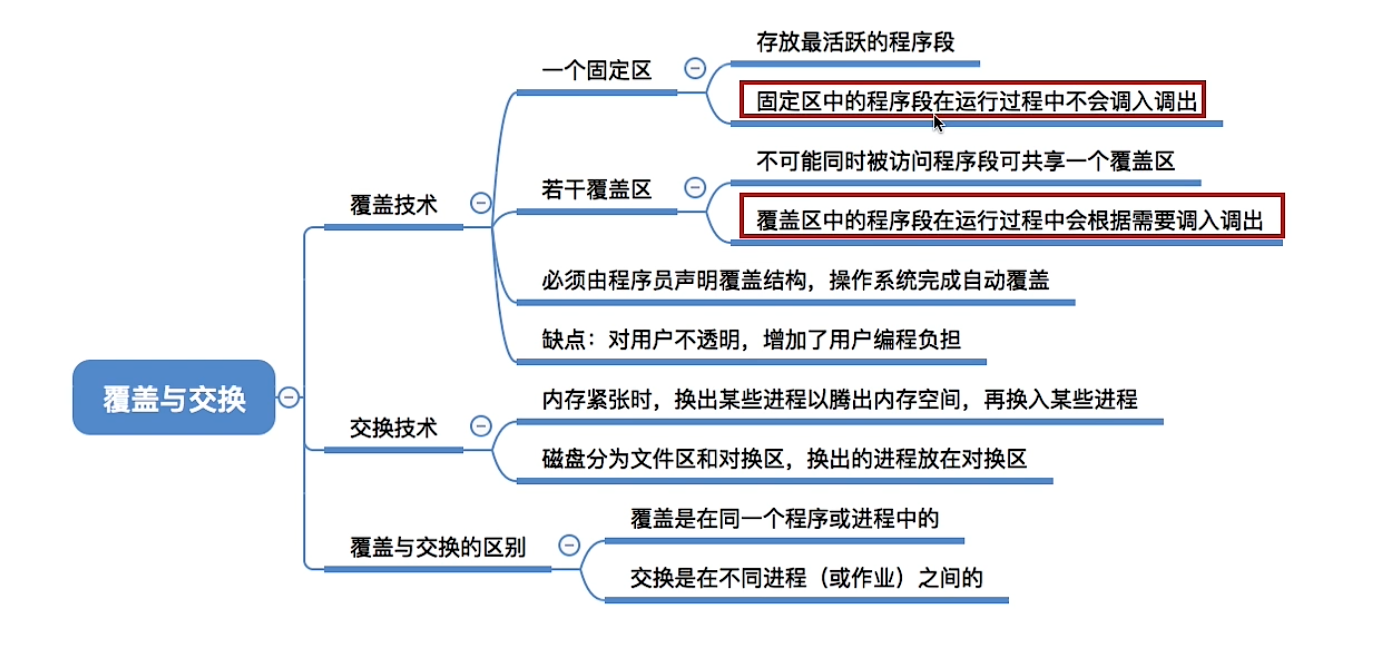
覆盖技术
背景:早期计算机内存容量小,用于解决程序大小超过物理内存总和的问题。
覆盖技术思想:将程序拆分为多个段(模块),常用段常驻内存,不常用段在需要时调入内存。
内存分为两部分:
- 一个固定区
存放最活跃的程序段。
固定区中的程序段在运行过程中不会调入调出。 - 若干覆盖区
不可能同时被访问的程序段可共享一个覆盖区。
覆盖区中的程序段在运行过程中会根据需要调入调出。
要点:
- 必须由程序员声明覆盖结构,操作系统完成自动覆盖。
- 缺点:对用户不透明,增加了用户编程负担。
- 覆盖技术仅用于早期操作系统,现已淘汰。
交换技术(对换技术)
设计思想:内存空间紧张时,系统将内存中某些进程暂时换出外存,把外存中某些已具备运行条件的进程换入内存,实现进程在内存与磁盘间动态调度。
三个核心问题:
- 外存存放位置
具有对换功能的操作系统,磁盘分为文件区和对换区。
- 文件区:存放文件,追求存储空间利用率,采用离散分配。
- 对换区:存放被换出的进程数据,追求换入换出速度,采用连续分配;对换区的 $I/O$ 速度比文件区更快。
- 交换时机
多个进程运行、内存吃紧时触发交换;系统负荷降低后停止交换。
例:大量进程频繁缺页,代表内存紧张,可换出进程;缺页率明显下降,则停止换出。 - 换出进程选择
优先换出阻塞进程;可换出优先级低的进程;部分系统会考虑进程在内存的驻留时间,避免进程刚换入内存就被换出。
注意:$PCB$ 会常驻内存,不会被换出外存。
覆盖与交换的区别
- 覆盖:在同一个程序/进程内部进行段的调入调出。
- 交换:在**不同进程(或作业)**之间进行整体换入换出。
3.1.2_1连续分配方式管理
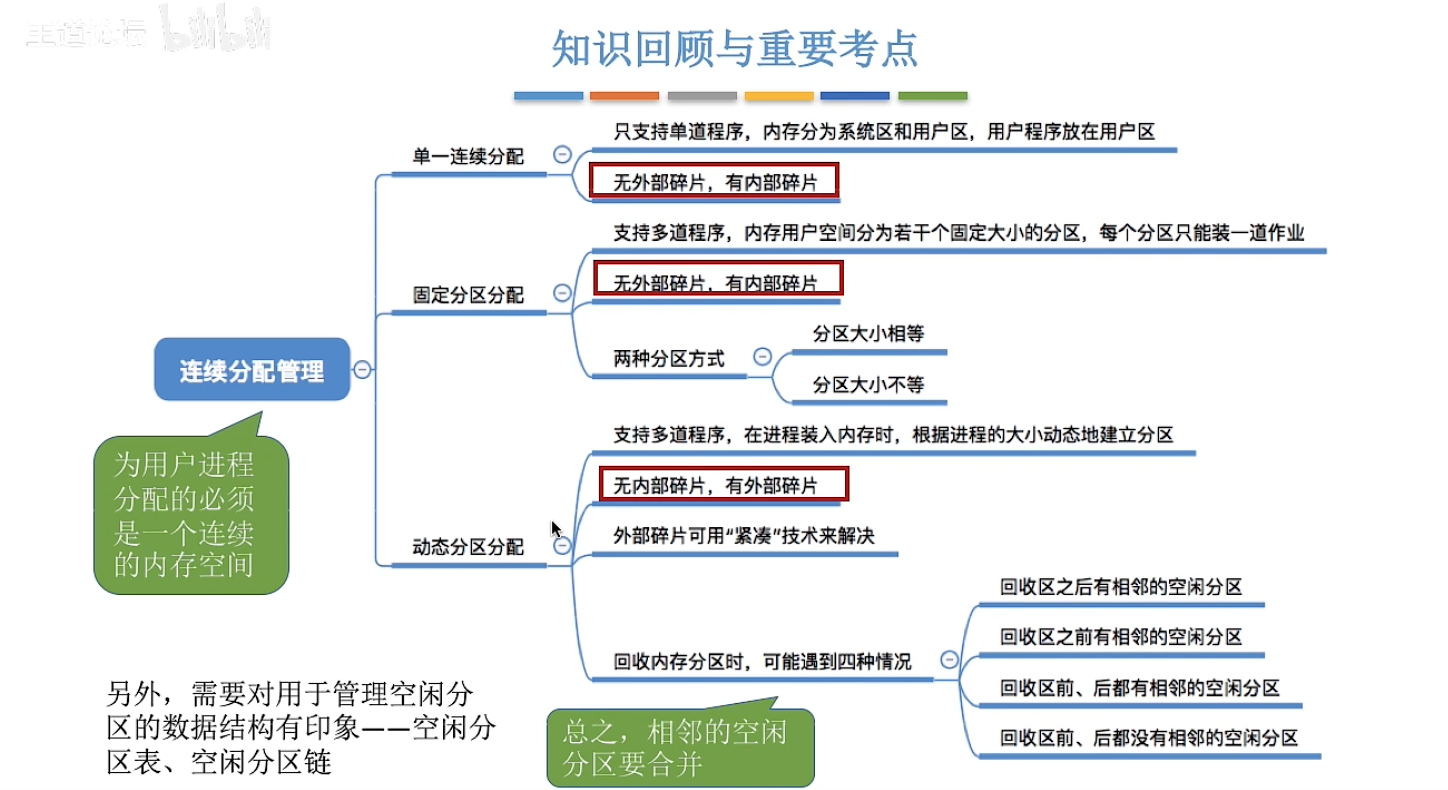
核心前提:为用户进程分配的必须是一个连续的内存空间
1. 单一连续分配
- 内存划分为系统区、用户区;只支持单道程序,用户程序放在用户区,内存中只能有一道用户程序,用户程序独占整个用户区空间。
- 碎片特点:无外部碎片,有内部碎片
- 优点
- 实现简单
- 无外部碎片
- 可使用覆盖技术扩充内存
- 不一定需要内存保护(例:早期 $PC$ 操作系统 $MS-DOS$)
- 缺点
- 仅适用于单用户、单任务操作系统
- 存在内部碎片
- 存储器利用率极低
2. 固定分区分配
- 支持多道程序;内存用户空间预先划分为若干固定大小的分区,每个分区只能装入一道作业。
- 分区的两种划分方式
- 分区大小相等:缺乏灵活性;适合一台计算机控制多个相同对象的场景。
- 分区大小不等:灵活性更高,可满足不同大小进程需求,按作业常见大小划分(多个小分区、适量中等分区、少量大分区)。
- 管理数据结构:分区说明表,每个表项包含分区大小、起始地址、分配状态。
- 碎片特点:无外部碎片,有内部碎片
- 优点:实现简单,无外部碎片
- 缺点
- 若用户程序过大,现有分区均无法满足,需要覆盖技术,降低性能
- 产生内部碎片,内存利用率低
3. 动态分区分配(可变分区分配)
不会预先划分内存分区;进程装入内存时,根据进程大小动态建立分区,分区大小刚好适配进程,分区数量与大小可变。
碎片特点:无内部碎片,有外部碎片
- 内部碎片:分配给进程的内存区域中,未被使用的部分。
- 外部碎片:内存中部分空闲分区过小,难以利用;空闲空间总和可以满足进程需求,但进程需要连续内存,碎片无法使用。
- 外部碎片可使用**紧凑(拼接,$Compaction$)**技术解决。
内存分区回收的四种情况
- 回收区之后有相邻的空闲分区
- 回收区之前有相邻的空闲分区
- 回收区前、后都有相邻的空闲分区
- 回收区前、后都没有相邻的空闲分区
原则:相邻的空闲分区要合并
管理空闲分区的数据结构
- 空闲分区表:每个空闲分区对应一个表项,记录分区号、分区大小、起始地址、状态。
- 空闲分区链:分区头部、尾部设置前向指针、后向指针;头部同时记录分区大小。
4. 覆盖与交换
覆盖技术
- 分为一个固定区 + 若干覆盖区
- 固定区:存放最活跃程序段,固定区中的程序段在运行过程中不会调入调出。
- 覆盖区:不可能同时访问的程序段可共享同一个覆盖区,覆盖区中的程序段在运行过程中会根据需要调入调出。
- 要求:必须由程序员声明覆盖结构,操作系统完成自动覆盖。
- 缺点:对用户不透明,增加用户编程负担。
交换技术
- 核心逻辑:内存紧张时,换出部分进程腾出内存空间,再换入其他进程。
- 磁盘划分为文件区和对换区,被换出的进程存放于对换区。
覆盖与交换的区别
- 覆盖:作用在同一个程序/进程内部。
- 交换:作用在不同进程(作业)之间。
补充概念总结
- 内部碎片:分配给进程的内存空间,进程用不完,剩余部分浪费。
- 外部碎片:内存存在空闲块,但块太小、不连续,无法分配给新进程。
3.1.2_2动态分区分配算法
动态分区分配属于连续内存分配方式,分配给进程的内存空间必须是连续的一整片区域。空闲分区一般用空闲分区表、空闲分区链两种数据结构管理。
首次适应算法
算法思想:每次都从低地址开始查找,找到第一个能满足大小的空闲分区。
实现方式:空闲分区以地址递增的次序排列。每次分配内存时顺序查找空闲分区链(或空闲分区表),找到大小能满足要求的第一个空闲分区。
- 优点:综合看性能最好。算法开销小,回收分区后一般不需要对空闲分区队列重新排序。
- 缺点:低地址区域会不断产生很多很小的空闲分区,后续每次分配查找时,都要经过这些小分区,增加查找开销。
最佳适应算法
算法思想:优先使用更小的分区,以保留更多大分区,保证大进程到来时有连续大片内存可用。
实现方式:空闲分区按容量递增次序链接。每次分配内存时顺序查找空闲分区链(或空闲分区表),找到大小能满足要求的第一个空闲分区。
- 优点:会有更多的大分区被保留下来,更能满足大进程需求。
- 缺点:会产生很多太小的、难以利用的碎片;算法开销大,回收分区后可能需要对空闲分区队列重新排序。
最坏适应算法(最大适应算法)
算法思想:优先使用更大的分区,以防止产生太小的不可用的碎片。
实现方式:空闲分区以容量递减次序链接。每次分配内存时顺序查找空闲分区链(或空闲分区表),找到大小能满足要求的第一个空闲分区。
- 优点:可以减少难以利用的小碎片。
- 缺点:大分区容易被用完,不利于大进程;算法开销大。
邻近适应算法
算法思想:由首次适应演变而来,每次从上一次查找结束位置开始查找。
首次适应每次都从链头查找,会造成低地址堆积大量小空闲分区,检索开销大;邻近适应以此优化。
实现方式:空闲分区以地址递增次序排列,可排列成循环链表。每次分配内存时从上一次查找结束的位置开始检索空闲分区链,找到大小能满足要求的第一个空闲分区。
- 优点:不用每次都从低地址的小分区开始检索。算法开销小。
- 缺点:会使高地址的大分区也被用完。
四种算法对比汇总
| 算法 | 算法思想 | 分区排列顺序 | 优点 | 缺点 |
|---|---|---|---|---|
| 首次适应 | 从头到尾找适合的分区 | 空闲分区以地址递增次序排列 | 综合看性能最好。算法开销小,回收分区后一般不需要对空闲分区队列重新排序 | 低地址产生大量小碎片,查找开销随碎片增多变大 |
| 最佳适应 | 优先使用更小的分区,以保留更多大分区 | 空闲分区以容量递增次序排列 | 会有更多的大分区被保留下来,更能满足大进程需求 | 会产生很多太小的、难以利用的碎片;算法开销大,回收分区后可能需要对空闲分区队列重新排序 |
| 最坏适应 | 优先使用更大的分区,以防止产生太小的不可用的碎片 | 空闲分区以容量递减次序排列 | 可以减少难以利用的小碎片 | 大分区容易被用完,不利于大进程;算法开销大 |
| 邻近适应 | 由首次适应演变而来,每次从上一次查找结束位置开始查找 | 空闲分区以地址递增次序排列(可排列成循环链表) | 不用每次都从低地址的小分区开始检索。算法开销小 | 会使高地址的大分区也被用完 |
总结:四种算法中,首次适应算法综合效果最好。
3.1.3_1基本分页管理概念
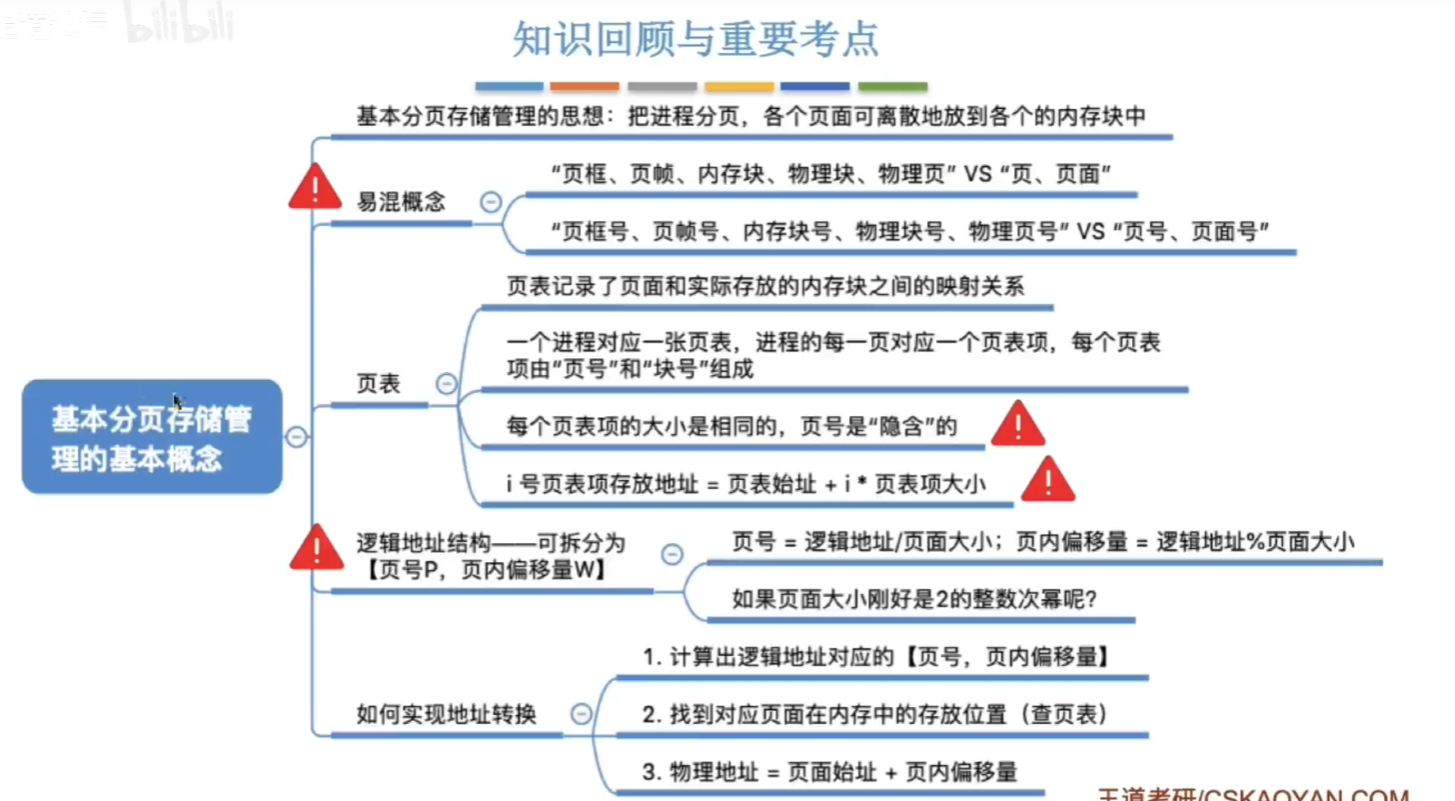
分页存储的基本思想
将内存空间划分为大小相等的分区,每个分区称为页框(页框 = 页帧 = 内存块 = 物理块 = 物理页),页框编号称为页框号,从 $0$ 开始。
将进程的逻辑地址空间划分为与页框大小相等的片段,每一片段称为页 / 页面,页面编号称为页号,从 $0$ 开始。
操作系统以页框为单位分配内存,进程的页面可以离散存放在不相邻的页框中,页面内部地址连续。
易混概念区分
- 页、页面(逻辑侧) $vs$ 页框、页帧、物理页(物理内存侧)
- 页号、页面号(逻辑) $vs$ 页框号、物理页号(物理)
页表
操作系统为每一个进程单独建立一张页表,一般存放在 $PCB$(进程控制块)中。
- 进程的每一个页面,对应一个页表项。
- 每个页表项记录页号与**内存块号(页框号)**的映射关系。
- 所有页表项长度相同,页号是隐含的,不需要显式存储。
$$
i\text{ 号页表项存放地址} = \text{页表始址} + i \times \text{页表项大小}
$$
注意:页表中存放的是内存块号,不是内存块的起始地址。
$$
J\text{ 号内存块的起始地址}=J \times \text{内存块大小}
$$
例题:页表项字节计算
已知物理内存 $4\mathrm{GB}$,页面大小 $4\mathrm{KB}$
$$
\text{内存块大小}=4\mathrm{KB}=2^{12}\mathrm{B}
$$
$$
\text{内存块总数}=2^{32}/2^{12}=2^{20}
$$
内存块号范围 $0 \sim 2^{20}-1$,至少需要 $20\mathrm{bit}$ 存储块号,因此每个页表项至少占 $3\mathrm{B}$。
逻辑地址结构
逻辑地址拆分为两部分:页号 $P$,页内偏移量 $W$。
- 若有 $K$ 位表示页内偏移量,则页面大小为 $2^{K}$ 个内存单元。
- 若有 $M$ 位表示页号,则一个进程最多拥有 $2^{M}$ 个页面。
核心考点:页面大小 等价于 页内偏移量位数,决定逻辑地址划分。
通用计算公式(页面大小不一定是 $2$ 的整数次幂时适用)
$$
\text{页号} = \lfloor \text{逻辑地址} / \text{页面长度} \rfloor
$$
$$
\text{页内偏移量} = \text{逻辑地址} \bmod \text{页面长度}
$$
例题:页面大小 $50\mathrm{B}$,逻辑地址 $110$
$$
\text{页号}=110 / 50 = 2
$$
$$
\text{页内偏移量}=110 \bmod 50 = 10
$$
逻辑地址→物理地址转换步骤
- 根据逻辑地址,拆分得到页号、页内偏移量。
- 查询页表,找到该页号对应的内存块(页框)起始地址。
- $$\textbf{物理地址} = \text{页面在内存中的起始地址} + \text{页内偏移量}$$
特点:进程页面离散存放,页面内部地址连续。
3.1.3_2基本地址变换机构
基本地址变换机构借助进程的页表,将逻辑地址转换为物理地址。
系统设置页表寄存器($PTR$),存放页表在内存中的起始地址 $F$ 和页表长度 $M$。
进程未执行时,页表始址与页表长度存放在进程控制块($PCB$);进程被调度时,操作系统内核将这两个信息载入页表寄存器。
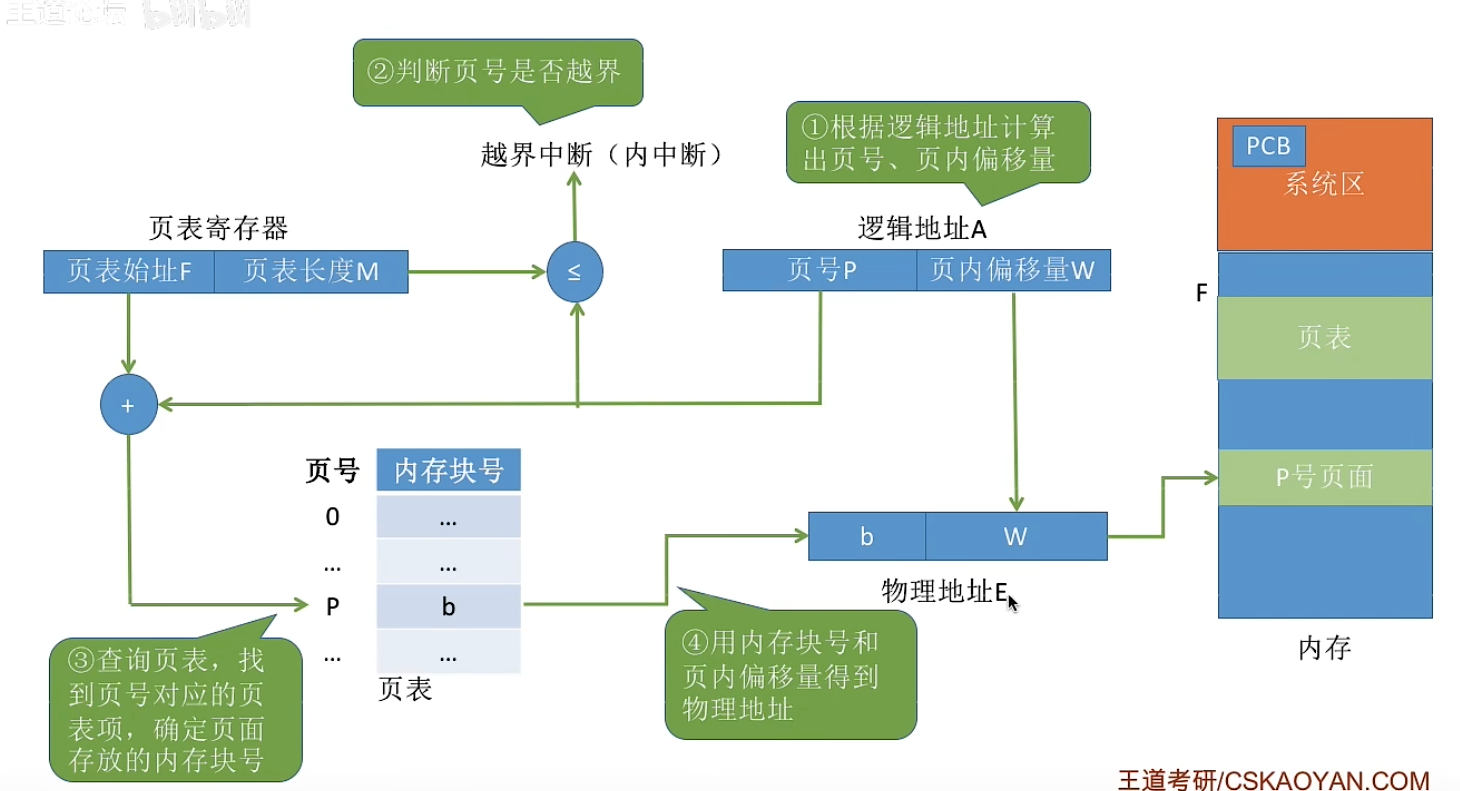
注意:页面大小是 $2$ 的整数幂。
设页面大小为 $L$,逻辑地址 $A$ 到物理地址 $E$ 的变换过程:
- 计算页号 $P$、页内偏移量 $W$
$$
P = A / L,\quad W = A % L
$$
计算机硬件依靠固定的逻辑地址结构,可快速通过二进制拆分得到页号、页内偏移量。 - 页号合法性检查:比较页号 $P$ 与页表长度 $M$,若 $P \ge M$,触发越界中断;否则继续执行。>
页号从 $0$ 开始,$(P=M)$ 同样属于越界。
- 查找页表项:
$$
\text{页表项地址} = F + P \times \text{页表项长度}
$$
取出页表项内容 $b$,即为内存块号。>区分概念:
- 页表长度:页表内页表项总个数,即进程拥有页面总数
- 页表项长度:单个页表项占用存储空间大小
- 页面大小:一个页面占用存储空间大小
- 计算物理地址:
$$
E = b \times L + W
$$
二进制下,直接拼接内存块号与页内偏移量,即可得到物理地址。 - 访问物理内存对应的内存单元。
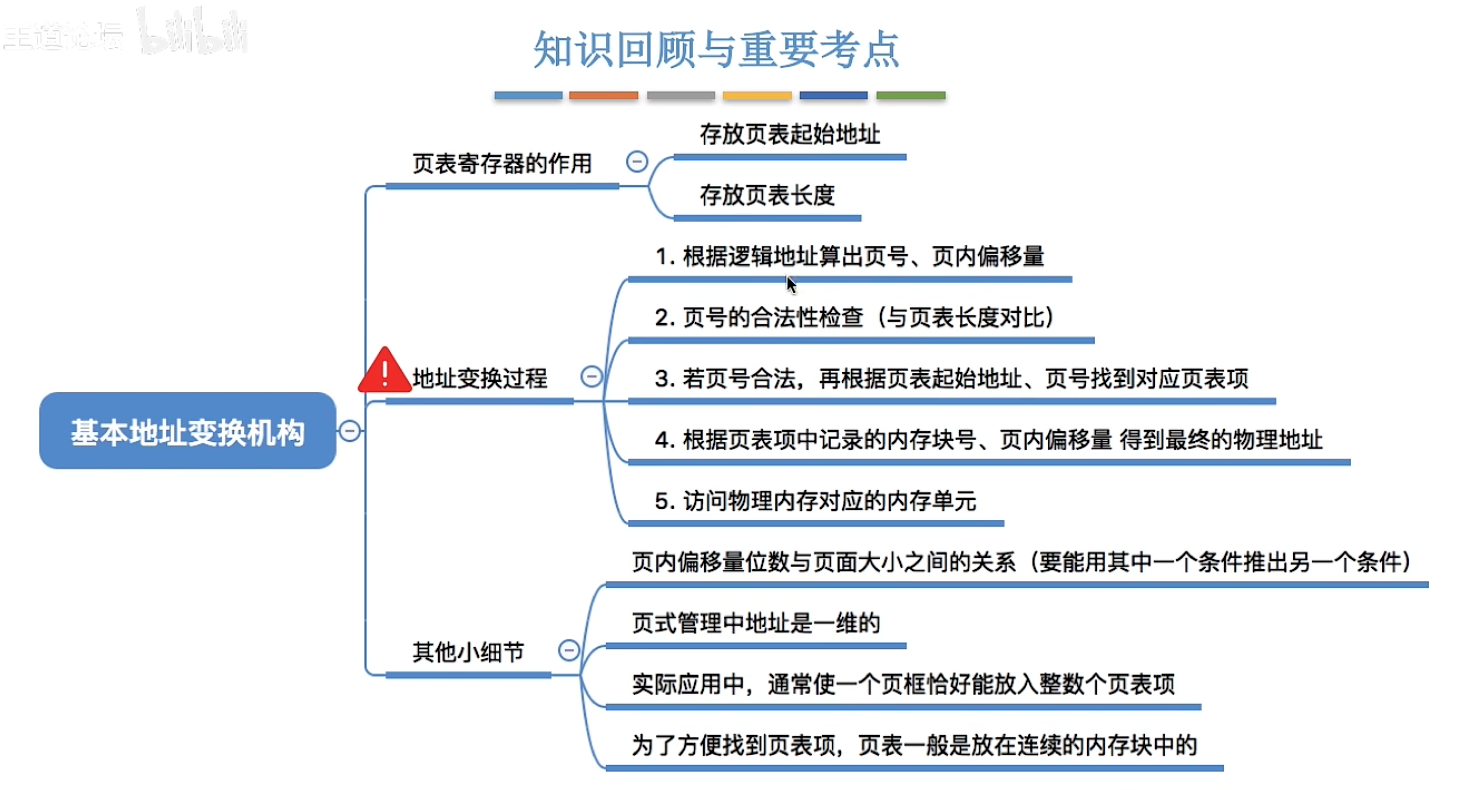
页表寄存器的作用
- 存放页表起始地址
- 存放页表长度
页表项相关探讨
每个页表项长度相同,页号是隐含的。
举例:系统物理内存大小为 $4\mathrm{GB}$,页面大小为 $4\mathrm{KB}$。
$$
2^{32}/2^{12}=2^{20}
$$
内存总共有 $2^{20}$ 个内存块,内存块号范围 $0 \sim 2^{20}-1$。
表示该范围至少需要 $20$ 位二进制,至少占用 $3$ 字节($24$ 位)。
页表项按顺序连续存放在内存。若页表起始地址为 $X$,$M$ 号页对应的页表项地址:
$$
\text{地址}=X + 3 \times M
$$
- 页面 $4\mathrm{KB}$,页框可存放 $(4096/3=1365)$ 个页表项,剩余 $4096 % 3 = 1\mathrm{B}$,产生页内碎片。
- 若页表项占 $4$ 字节,一个页框刚好存放 $1024$ 个页表项,无碎片。
结论:理论上 $3\mathrm{B}$ 即可表示内存块号;工程上为方便查询,通常让一个页面恰好存放整数个页表项。
其他小细节
- 页内偏移量位数与页面大小可以互相推导。
- 页式管理中地址是一维的。确定页面大小,逻辑地址结构即确定。给出一个逻辑地址,系统自动算出页号、页内偏移量,无需显式告知页内偏移占多少位。
- 实际应用中,通常使一个页框恰好能放入整数个页表项。
- 为方便查找页表项,页表一般存放在连续的内存块中。
3.1.3_3有块表的地址变换机构
局部性原理
- 时间局部性:如果执行了程序中的某条指令,那么不久后这条指令很有可能再次执行;如果某个数据被访问过,不久之后该数据很可能再次被访问。
产生原因:程序中存在大量的循环。 - 空间局部性:一旦程序访问了某个存储单元,在不久之后,其附近的存储单元也很有可能被访问。
产生原因:很多数据在内存中都是连续存放的。
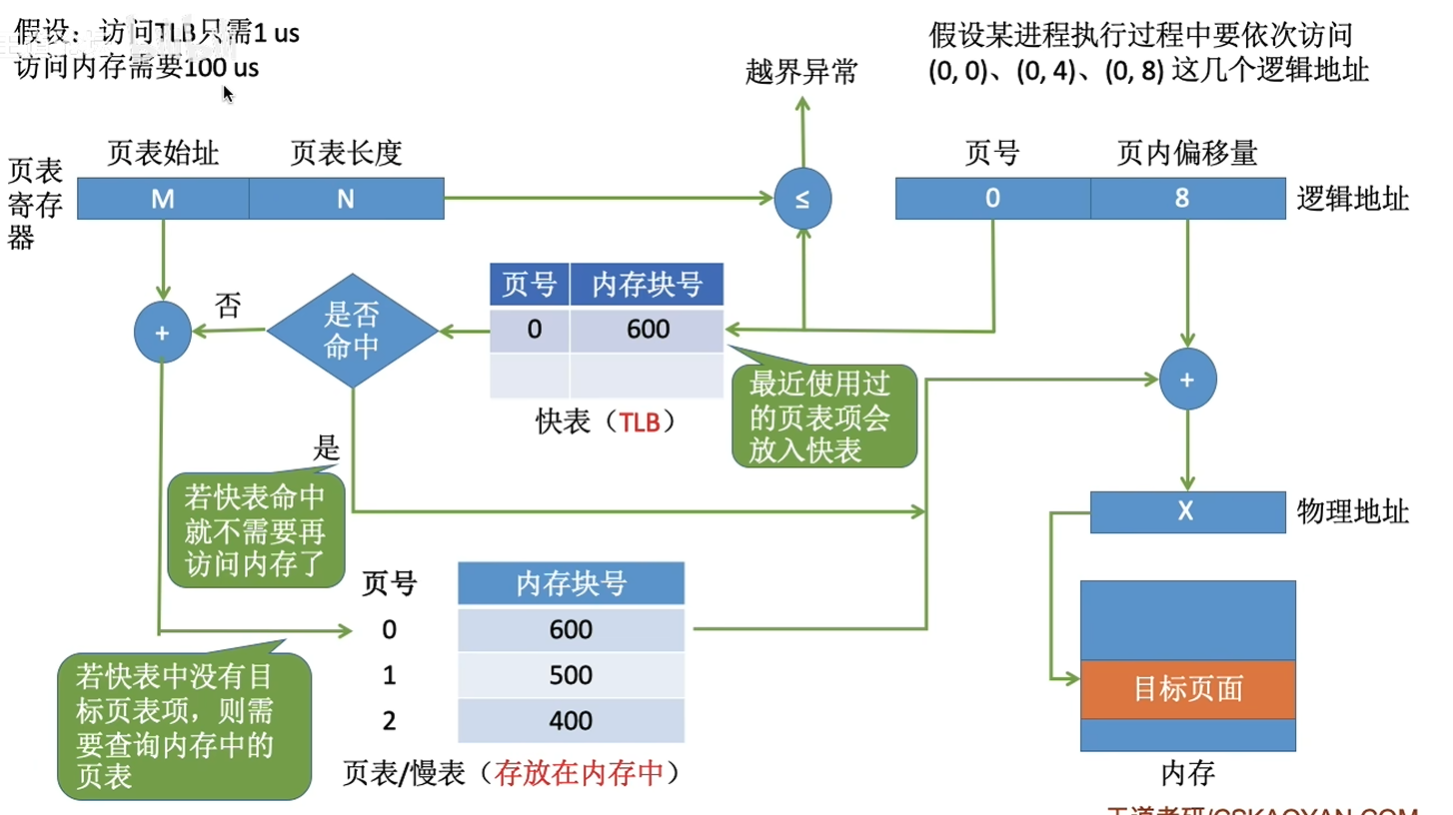
基本地址变换机构每次访问逻辑地址,都需要查询内存中的页表。依托局部性原理,会连续多次查询同一个页表项,因此引入快表加速地址转换。
什么是快表($TLB$)
快表,又称联想寄存器($TLB$, $translation$ $lookaside$ $buffer$),是访问速度远快于内存的高速缓存,$TLB$ 不是内存。
作用:存放最近访问的页表项的副本,加速地址变换。
内存中存放的原始页表,称为慢表。
引入快表后的地址变换过程
- $CPU$ 给出逻辑地址,硬件计算得到页号、页内偏移量,将页号与快表内所有页号进行比较。
- 快表命中:找到匹配页号,直接取出内存块号,拼接内存块号与页内偏移量得到物理地址,访问内存单元。
快表命中时,访问一个逻辑地址仅需要一次访存。 - 快表未命中:访问内存中的慢表,查询页表项得到内存块号;拼接得到物理地址,访问内存单元;同时将本次页表项存入快表,若快表已满,则使用替换算法淘汰旧页表项。
快表未命中时,访问一个逻辑地址需要两次访存。
依托局部性原理,快表命中率通常可达 $90%$ 以上。
平均访存时间计算示例
条件:访问快表耗时 $1\mathrm{\mu s}$,访问一次内存耗时 $100\mathrm{\mu s}$,快表命中率 $90%$。
- 串行查找(先查快表,不命中再查内存页表)
$$
(1+100) \times 0.9 + (1+100+100) \times 0.1 = 111 \ \mathrm{\mu s}
$$ - 并行查找(快表与慢表同时查找)
$$
(1+100) \times 0.9 + (100+100) \times 0.1 = 110.9 \ \mathrm{\mu s}
$$
对比基本地址变换机构
| 地址变换过程 | 访存次数 | |
|---|---|---|
| 基本地址变换机构 | 1. 计算页号、页内偏移量 2. 检查页号合法性 3. 查询页表,获取内存块号 4. 由内存块号、页内偏移量得到物理地址 5. 访问目标内存单元 | 两次访存 |
| 带快表的地址变换机构 | 1. 计算页号、页内偏移量 2. 检查页号合法性 3. 查询快表,命中则直接获取内存块号,跳转至第5步;未命中则执行第4步 4. 查询内存页表,获取内存块号,将页表项复制进快表 5. 由内存块号、页内偏移量得到物理地址 6. 访问目标内存单元 | 命中:一次访存 未命中:两次访存 |
补充考点
$TLB$ 和普通 $Cache$ 的区别:$TLB$ 中只存放页表项的副本,普通 $Cache$ 可以存放各类数据的副本。
3.1.3_4两级页表
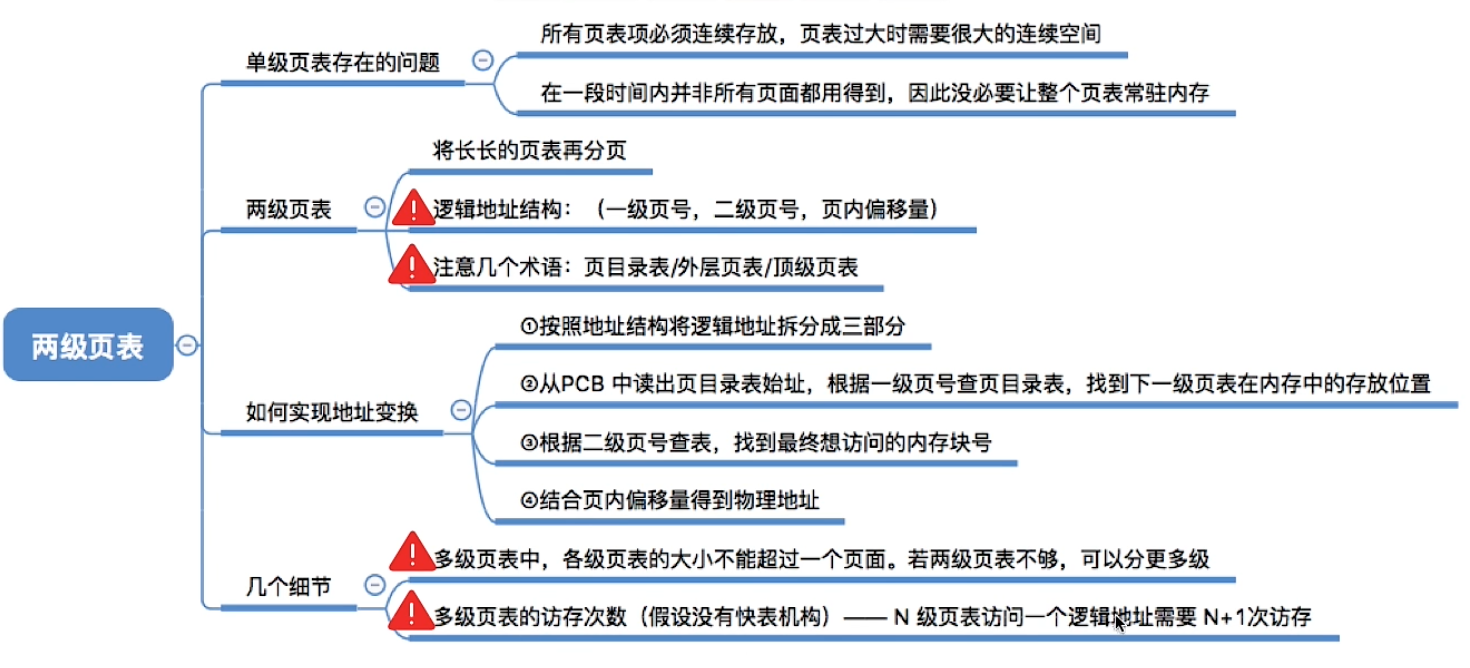
单级页表存在的问题
- 所有页表项必须连续存放,页表过大时需要很大的连续内存空间
- 在一段时间内并非所有页面都用得到,没必要让整个页表常驻内存
示例:某系统按字节寻址,支持 $32$ 位逻辑地址,页面大小为 $4KB$,页表项长度为 $4B$
$4KB=2^{12}B$,页内地址占 $12$ 位,剩余 $20$ 位表示页号。
进程最多存在 $2^{20}$ 页,对应页表最多包含 $2^{20}$ 个页表项,页表总大小 $2^{20} \times 4B=2^{22}B$,需要 $2^{10}$ 个连续页框存放页表。
页表项查找公式:$K$ 号页对应的页表项存放位置 = 页表始址 $+K \times 4$,该公式建立在页表项连续存放的基础上。
两级页表基本思想
将长长的页表再次分页,把原本连续的大页表拆分,离散存放在内存中;同时为拆分后的页表建立上层索引表。
- 术语:页目录表 / 外层页表 / 顶级页表
- 逻辑地址结构:$(\text{一级页号},\ \text{二级页号},\ \text{页内偏移量})$
两级页表地址变换步骤
- 按照地址结构将逻辑地址拆分成三部分
- 从 $PCB$ 中读出页目录表始址,根据一级页号查页目录表,找到下一级页表在内存中的存放位置
- 根据二级页号查表,找到最终访问的内存块号
- 结合页内偏移量得到物理地址
示例:逻辑地址 $(0000000000,0000000001,111111111111)$ 转换物理地址
查表得到内存块号为 $4$,页面大小 $4096$,块起始地址:$4 \times 4096=16384$,再拼接页内偏移得到物理地址。
重要细节
多级页表中,各级页表的大小不能超过一个页面。若两级页表不够,可以划分更多级。
例题:某系统按字节编址,$40$ 位逻辑地址,页面大小 $4KB$,页表项大小 $4B$。
页面大小 $4KB=2^{12}B$,页内偏移量 $12$ 位,页号共 $40-12=28$ 位。
单个页面可存放页表项数量:$2^{12}/4=2^{10}$,每一级页号需要 $10$ 位。
$28$ 位页号至少分为三级:一级页号 $8$ 位,二级页号 $10$ 位,三级页号 $10$ 位,页内偏移 $12$ 位。访存次数(无快表)
- 两级页表:第 $1$ 次访问页目录表,第 $2$ 次访问二级页表,第 $3$ 次访问目标内存单元,一共 $3$ 次访存。
- 通用结论:$N$ 级页表访问一个逻辑地址,需要 $(N+1)$ 次访存。
多级页表优缺点
- 优点:不需要给整个页表分配连续的内存;不需要把全部页表常驻内存,只有需要的页表页才调入内存,节省内存空间。
- 缺点:无快表时,访存次数增加,内存访问速度下降。
3.1.4基本分段存储管理方式
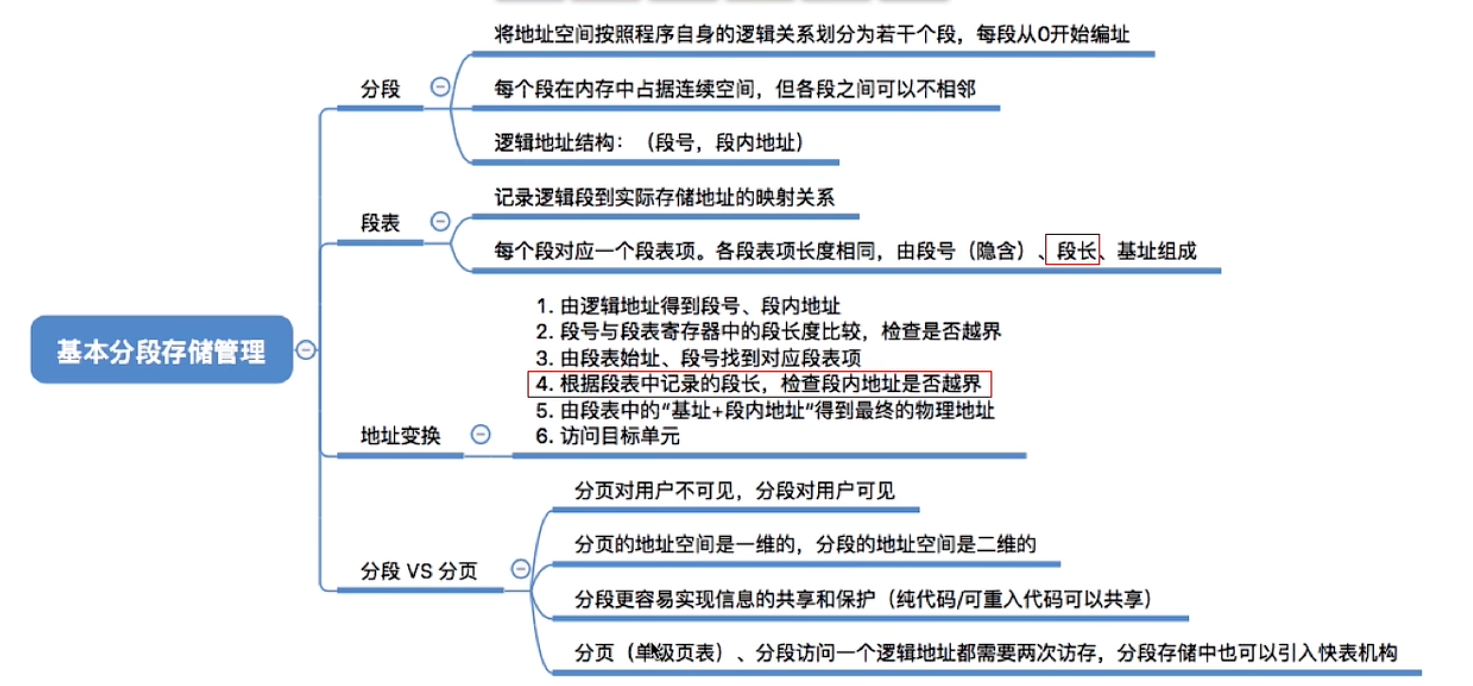
分段
- 将地址空间按照程序自身的逻辑关系划分为若干个段,每段从 $0$ 开始编址。
- 内存分配规则:以段为单位分配内存,每个段在内存中占据连续空间,但各段之间可以不相邻。
- 逻辑地址结构:$(\text{段号},\ \text{段内地址})$
- 段号的位数:决定每个进程最多可以划分的段数量。
- 段内地址位数:决定单个段的最大长度。
示例:段号占 $16$ 位,段内地址占 $16$ 位。
最多段数:$2^{16}=64K$ 个段;单个段最大长度:$2^{16}=64KB$。
段表
- 作用:记录逻辑段到实际物理存储地址的映射关系。为每一个进程建立一张段映射表。
- 段表项:每个段对应一个段表项,各段表项长度相同,由段长、基址组成,段号是隐含的,不占用存储空间。
示例:段表存放起始地址为 $M$,$K$ 号段对应的段表项地址:$M+K\times\text{段表项长度}$。
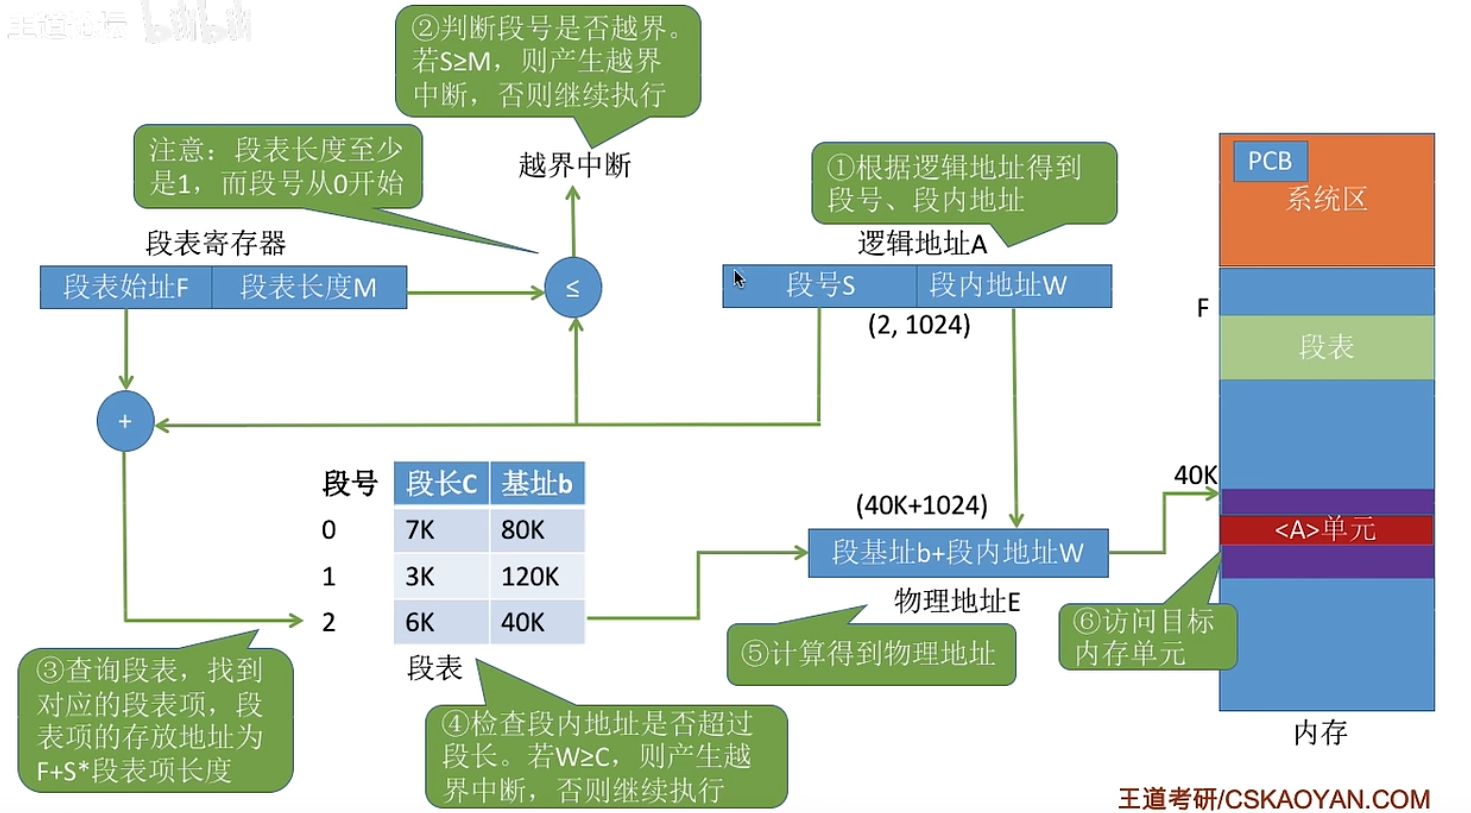
地址变换步骤
- 由逻辑地址拆分得到段号、段内地址。
- 段号与段表寄存器中的段表长度比较,检查段号是否越界,越界则触发中断。
- 由段表始址、段号找到对应的段表项。
- 根据段表记录的段长,检查段内地址是否越界,越界则触发中断。
- 由段表中 $\text{基址}+\text{段内地址}$,计算得到物理地址。
- 访问目标内存单元。
分段与分页对比
- 页是信息的物理单位;分页目的是离散分配、提升内存利用率,分页是系统行为,对用户不可见。
段是信息的逻辑单位;分段目的是满足用户编程需求,段包含一组逻辑模块信息,对用户可见。 - 页的大小固定,由系统决定;段长度不固定,由用户编写的程序决定。
- 分页地址空间是一维;分段地址空间是二维,标识地址需要段号+段内地址。
- 分段更容易实现信息共享与保护。纯代码/可重入代码(不可修改)可以多进程共享,可修改代码不能共享。
实现方法:多个进程段表项指向内存中同一个段。 - 访存次数(无快表)
- 单级分页:$2$ 次访存。
- 分段存储:$2$ 次访存。
- 分段系统同样可以引入快表,缓存段表项,减少访存次数,加速地址变换。
3.1.5段页式管理方式
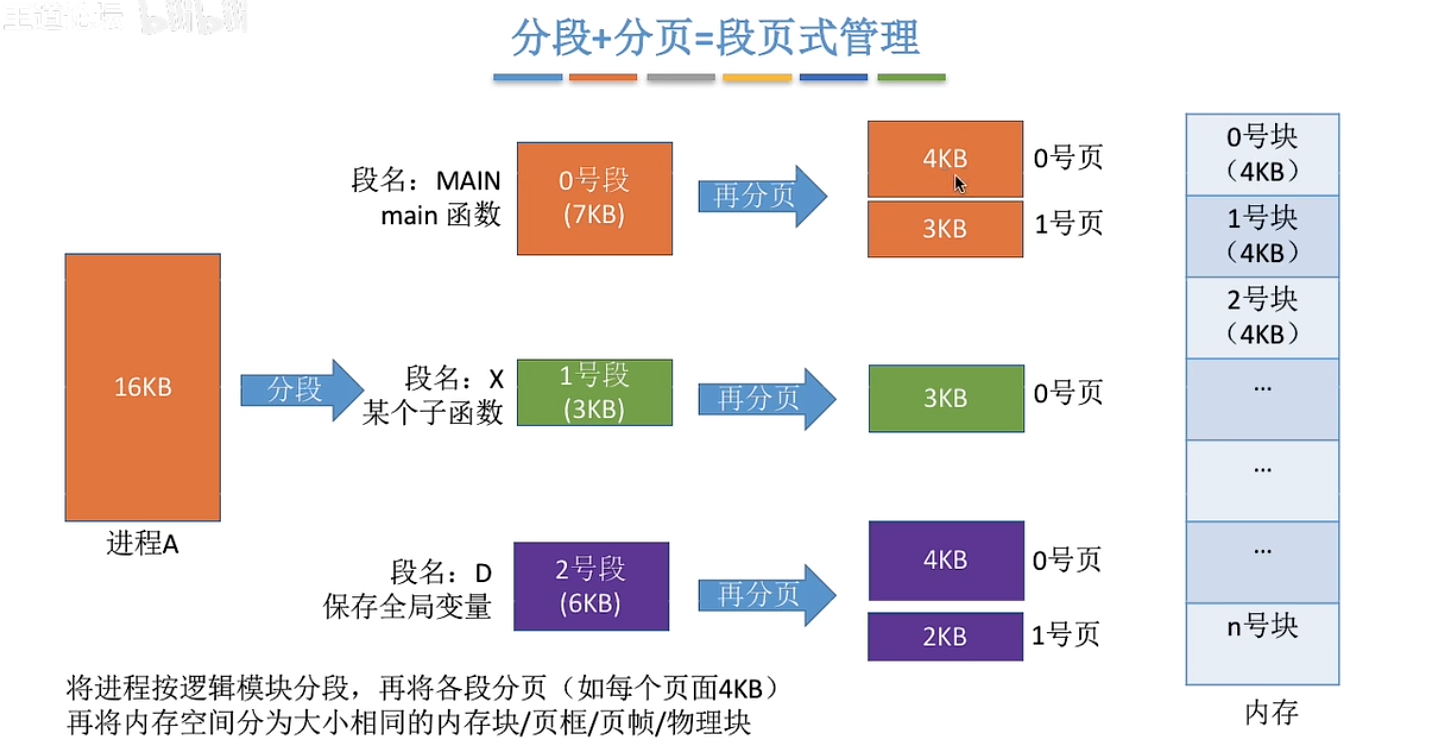
分段+分页基本思想
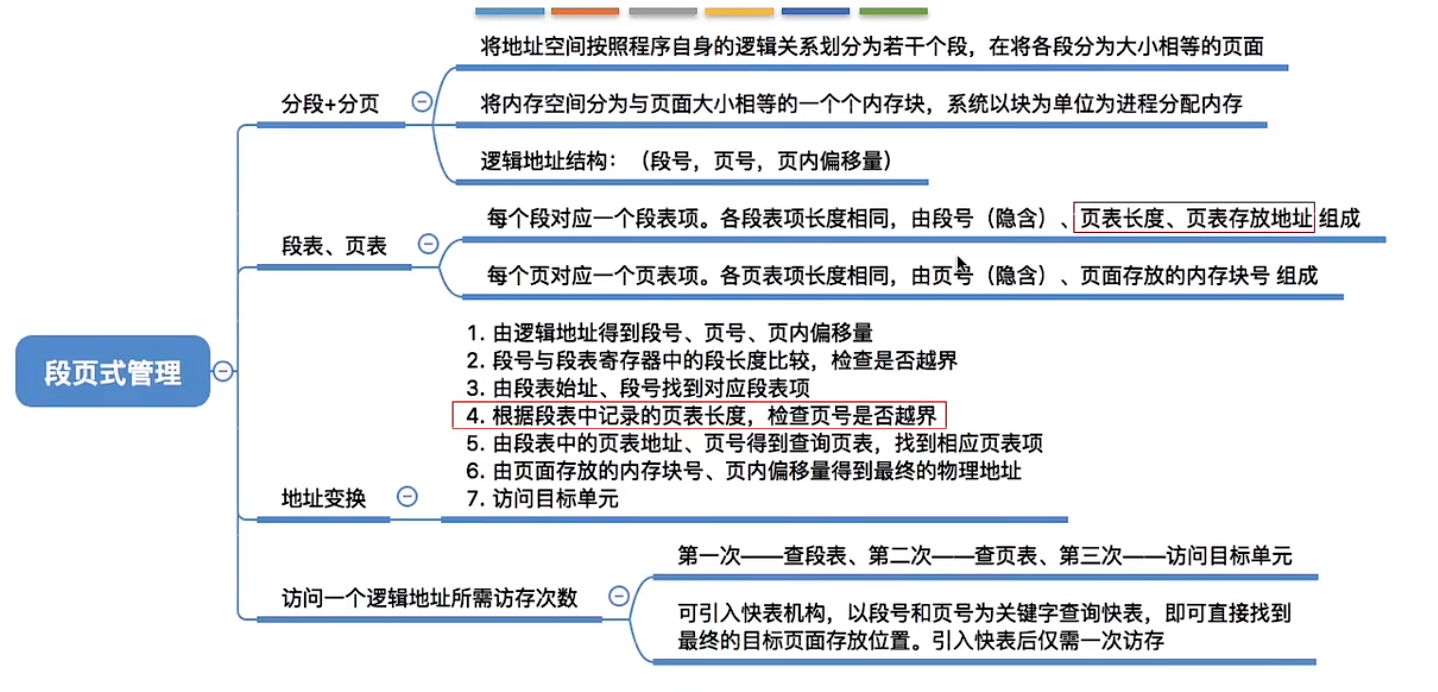
将地址空间按照程序自身的逻辑关系划分为若干个段,再将各段分为大小相等的页面。 将内存空间分为与页面大小相等的一个个内存块,系统以块为单位为进程分配内存。 逻辑地址结构:$(段号,\ 页号,\ 页内偏移量)$
段表、页表
- 每个段对应一个段表项。各段表项长度相同,由段号(隐含)、页表长度、页表存放地址组成。
- 每个页对应一个页表项。各页表项长度相同,由页号(隐含)、页面存放的内存块号组成。
逻辑地址结构
段页式管理的地址结构是二维的。
- 段号的位数决定了每个进程最多可以分几个段
- 页号位数决定了每个段最大有多少页
- 页内偏移量决定了页面大小、内存块大小是多少
“分段”对用户是可见的,程序员编程时需要显式地给出段号、段内地址。而将各段“分页”对用户是不可见的。系统会根据段内地址自动划分页号和页内偏移量。
示例:段号占 $16$ 位,页号占 $4$ 位,页内偏移量占 $12$ 位,按字节寻址。 $$ 2^{16}=64K \text{ 个段},\quad 2^{4}=16\text{ 页},\quad 2^{12}=4096=4KB $$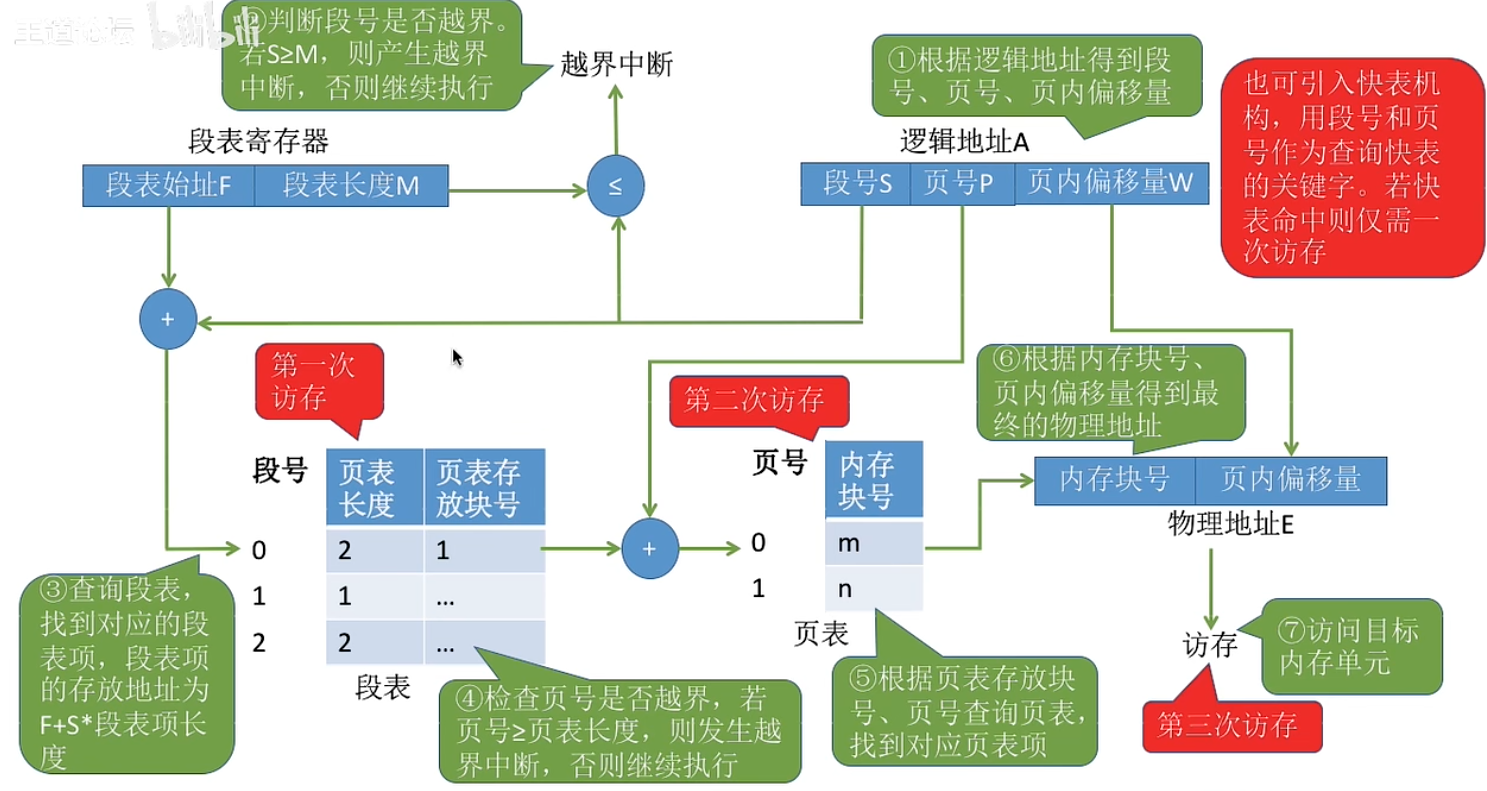
地址变换步骤
- 由逻辑地址得到段号、页号、页内偏移量
- 段号与段表寄存器中的段长度比较,检查是否越界
- 由段表始址、段号找到对应段表项
- 根据段表中记录的页表长度,检查页号是否越界
- 由段表中的页表地址、页号得到查询页表,找到相应页表项
- 由页面存放的内存块号、页内偏移量得到最终的物理地址
- 访问目标单元
访存次数
- 无快表:第一次——查段表、第二次——查页表、第三次——访问目标单元,一共 $3$ 次访存。
- 引入快表机构:以段号和页号为关键字查询快表,即可直接找到最终的目标页面存放位置。引入快表后仅需 $1$ 次访存。
3.2虚拟内存
3.2.1虚拟内存的基本概念
传统存储管理方式的特征、缺点
传统存储管理分为连续分配、非连续分配两类。
- 连续分配:单一连续分配、固定分区分配、动态分区分配
- 非连续分配:基本分页存储管理、基本分段存储管理、基本段页式存储管理
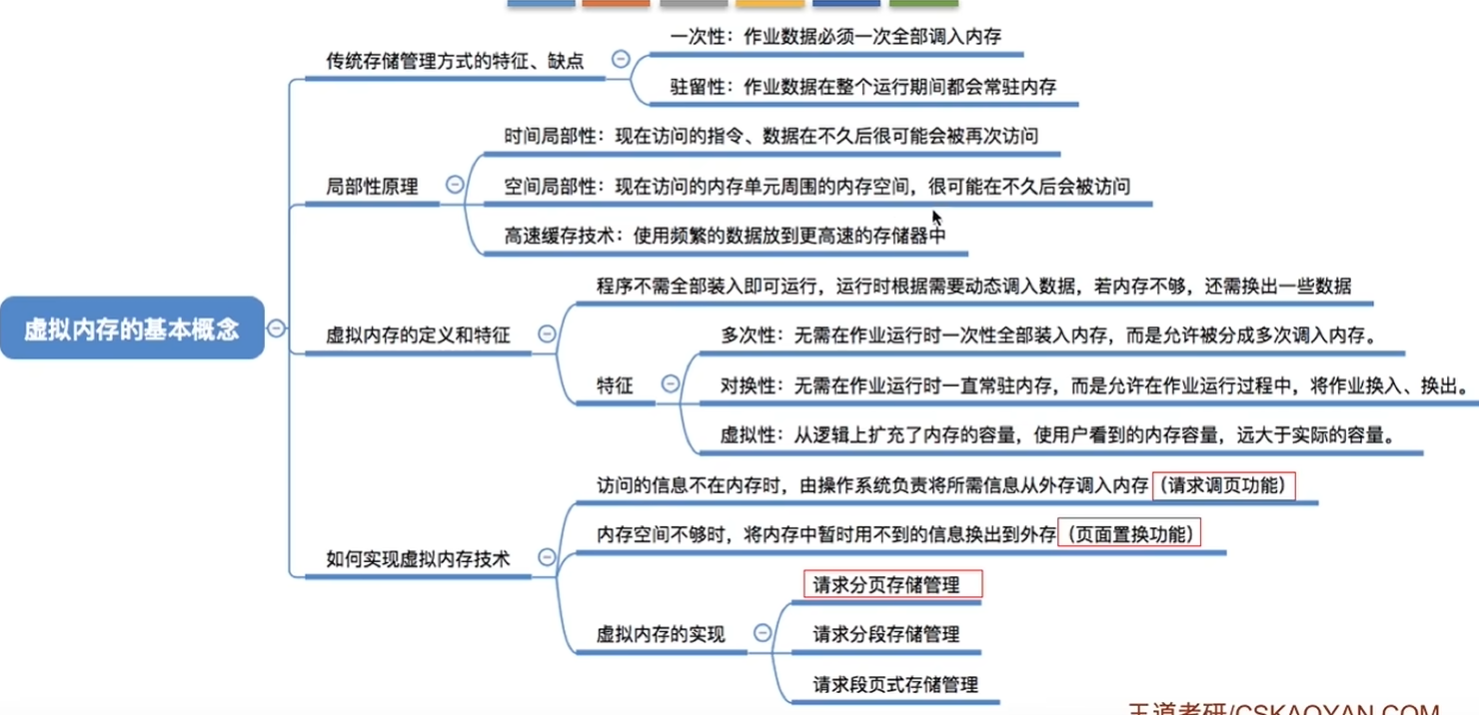
一次性:作业必须一次性全部装入内存后才能开始运行。
- 作业很大时,不能全部装入内存,导致大作业无法运行
- 大量作业请求运行时,内存无法容纳全部作业,多道程序并发度下降
驻留性:一旦作业被装入内存,就会一直驻留内存,直至作业运行结束。 在一段时间内,仅需要访问作业的一小部分数据即可正常运行,大量暂时不用的数据长期占用内存,内存利用率低。
局部性原理
虚拟内存的实现基础。
- 时间局部性:现在访问的指令、数据在不久后很可能会被再次访问
- 空间局部性:现在访问的内存单元周围的内存空间,很可能在不久后会被访问
- 高速缓存技术:使用频繁的数据放到更高速的存储器中
虚拟内存的定义和特征
基于局部性原理,程序装入内存时,仅将很快会用到的部分装入内存,暂时不用的部分留在外存,程序即可开始执行。 程序运行时,访问信息不在内存,则操作系统将所需信息从外存调入内存;内存不足时,操作系统将内存中暂时不用的数据换出到外存。在用户视角,内存容量远大于实际物理内存,这就是虚拟内存。
虚拟内存三大特征:
- 多次性:无需在作业运行时一次性全部装入内存,允许作业被分成多次调入内存。
- 对换性:无需在作业运行时一直常驻内存,允许作业在运行过程中换入、换出。
- 虚拟性:从逻辑上扩充内存的容量,用户可见的内存容量远大于实际物理容量。
如何实现虚拟内存技术
虚拟内存需要建立在离散分配的内存管理方式之上。 需要操作系统提供两项核心功能:
- 请求调页功能:访问的信息不在内存时,由操作系统负责将所需信息从外存调入内存。
- 页面置换功能:内存空间不够时,将内存中暂时用不到的信息换出到外存。
虚拟内存的三种实现方式:
- 请求分页存储管理
- 请求分段存储管理
- 请求段页式存储管理
传统非连续分配(基本分页、基本分段、基本段页式)与虚拟内存的主要区别: 程序执行过程中,访问信息不在内存时,操作系统将信息从外存调入内存;内存不足时,操作系统将内存中暂时不用信息换出到外存。
3.2.2请求分页管理方式
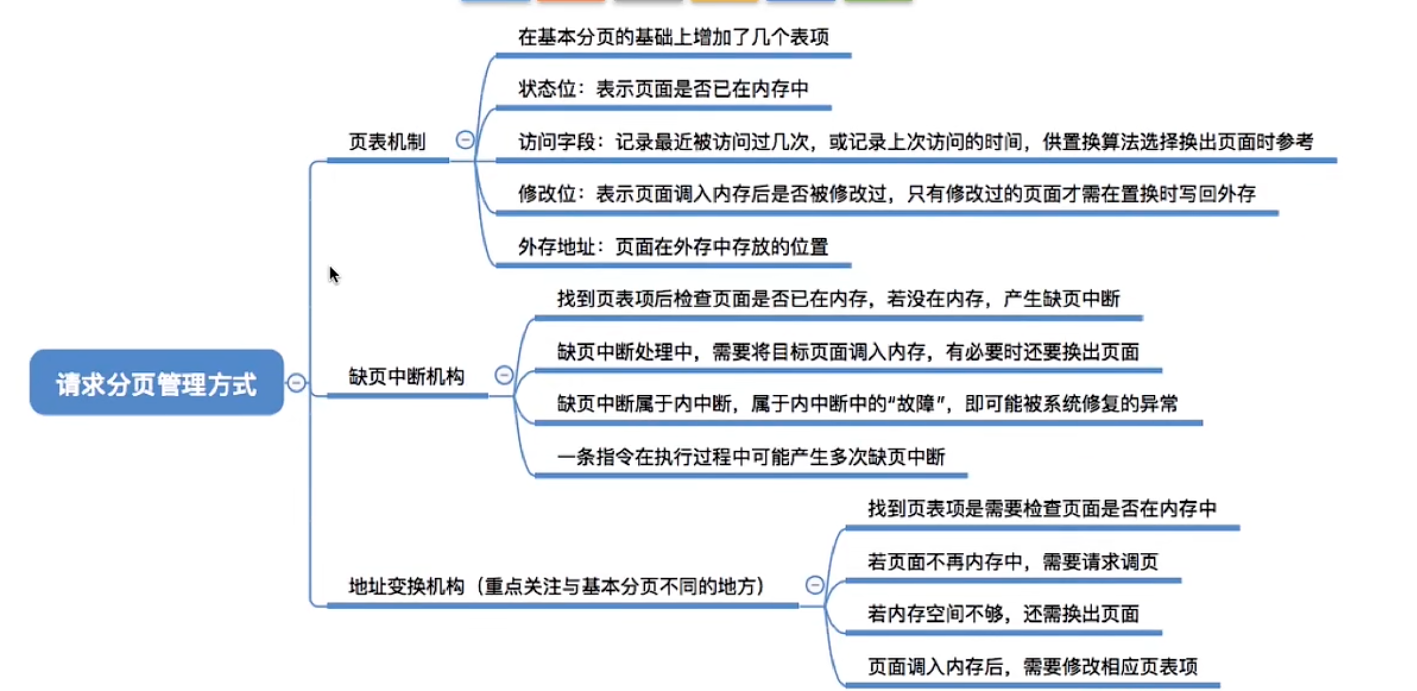
页表机制
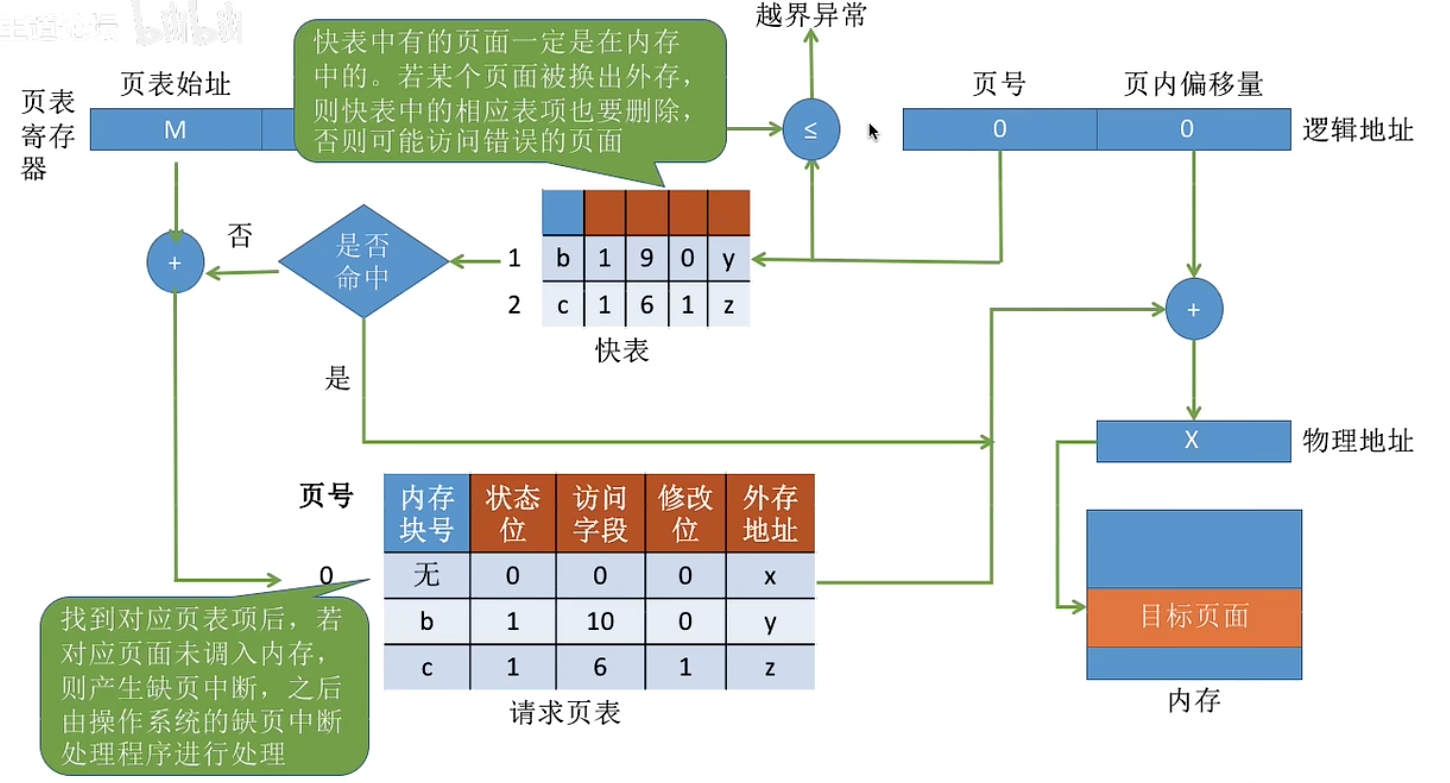
对比基本分页存储管理,请求分页的请求页表新增四个字段:
- 状态位:标记页面是否已经调入内存。
- 访问字段:记录页面最近被访问次数,或者上次访问时间,用于页面置换算法挑选待淘汰页面。
- 修改位:标记页面调入内存后是否被修改;只有修改过的页面,置换时才需要写回外存。
- 外存地址:记录页面在外存上存放的位置。
缺页中断机构
- 缺页中断产生时机:访问目标页面不在内存时,触发缺页中断,属于内中断(内部异常),归类为故障($fault$),故障类异常可以被修复。
- 中断特点:一条指令执行期间,可以产生多次缺页中断。
- 处理流程:
- 发生缺页中断后,当前进程阻塞,进入阻塞队列;调页完成后唤醒进程,放回就绪队列。
- 内存存在空闲块:分配空闲内存块,从外存调入目标页面,更新页表项。
- 内存无空闲块:使用页面置换算法选择页面淘汰;若被淘汰页面的修改位为 $1$,需要写回外存;未修改则无需写回。
地址变换机构
请求分页与基本分页存储管理的核心区别:程序执行访问不在内存的页面时,操作系统完成请求调页;内存不足时执行页面置换。 新增步骤:
- 请求调页:检索页表项,判断页面是否在内存,不在内存则触发缺页中断。
- 页面置换:需要调入页面,但内存无空闲块时执行页面置换。
- 更新页表:页面调入内存后,修改请求页表对应的表项。
快表关联规则:快表内的页面一定位于内存。页面被换出外存时,需要同步删除快表里对应的表项,防止访问错误页面。
补充细节
① 只有写指令才需要修改修改位。一般仅修改快表中的数据;只有删除快表项时,才需要写回内存中的慢表,以此减少访存次数。 ② 和普通中断处理一致,缺页中断处理过程需要保留 $CPU$ 现场。 ③ 需要使用页面置换算法,确定要换出的页面。 ④ 页面换入、换出都要启动慢速 $I/O$ 操作;页面交换过于频繁,会带来很大系统开销。 ⑤ 页面调入内存后,修改内存慢表,同时把表项复制到快表中。
3.2.4页面置换算法
当请求的页面不在内存,内存又无空闲块时,需要从内存中淘汰一页,这个选择页面的算法就是页面置换算法。
$OPT$ 最佳置换算法
算法规则:优先淘汰最长时间内不会被访问的页面。
- 原理:淘汰以后永不使用,或者最长时间不再访问的页面,可以保证最低缺页率。
- 局限性:进程执行前无法预知未来页面访问序列,无法实际实现,仅作为理论参考标准。
- 优缺点:缺页率最小,性能最好;但无法实现。
$FIFO$ 先进先出置换算法
算法规则:优先淘汰最先进入内存的页面。
- 实现:将调入内存的页面按调入先后排成队列,淘汰时直接选择队头页面。
- $Belady$ 异常:为进程分配的物理块数增大时,缺页次数不减反增的现象。只有 $FIFO$ 会产生 $Belady$ 异常。
- 优缺点:实现简单;但性能很差,可能出现 $Belady$ 异常。
$LRU$ 最近最久未使用置换算法
算法规则:优先淘汰最近最久没访问的页面。
- 实现:页表项设置访问字段,记录页面自上次访问后经历的时间 $t$,淘汰时选 $t$ 最大的页面。
- 做题技巧:淘汰页面时,逆向扫描访问序列,内存页面里最后出现的页号就是被淘汰页。
- 优缺点:性能很好,最接近 $OPT$;但需要硬件支持,算法开销大。
$CLOCK$($NRU$)时钟置换算法
算法规则:循环扫描各页面。第一轮淘汰访问位=$0$ 的,并将扫描过的页面访问位改为 $1$。若第一轮没选中,则进行第二轮扫描。
- 实现:每个页面设置访问位,内存页面连成循环队列;页面被访问则访问位置 $1$。淘汰时检查访问位:为 $0$ 直接换出;为 $1$ 则置 $0$,继续扫描。
- 最多两轮扫描,一定能找到淘汰页面。
- 优缺点:实现简单,算法开销小;但未考虑页面是否被修改过。
改进型 $CLOCK$(改进型 $NRU$)
核心思想:除访问位,额外增加修改位。优先淘汰没有修改过的页面,避免不必要的 $I/O$ 写回外存操作。 用(访问位, 修改位)描述页面状态:
第一轮:寻找 $((0,0))$,直接淘汰,不修改标志位
第二轮:寻找 $((0,1))$,淘汰;本轮将扫描过页面访问位全部置 $0$
第三轮:寻找 $((0,0))$,直接淘汰,不修改标志位
第四轮:寻找 $((0,1))$,淘汰
最多四轮扫描,一定能选出淘汰页面。
- 优缺点:算法开销较小,性能也不错。
算法对比汇总表
| 算法 | 算法规则 | 优缺点 |
|---|---|---|
| $OPT$ | 优先淘汰最长时间内不会被访问的页面 | 缺页率最小,性能最好;但无法实现 |
| $FIFO$ | 优先淘汰最先进入内存的页面 | 实现简单;但性能很差,可能出现 $Belady$ 异常 |
| $LRU$ | 优先淘汰最近最久没访问的页面 | 性能很好;但需要硬件支持,算法开销大 |
| $CLOCK$($NRU$) | 循环扫描各页面 第一轮淘汰访问位=$0$ 的,并将扫描过的页面访问位改为 $1$。若第一轮没选中,则进行第二轮扫描。 | 实现简单,算法开销小;但未考虑页面是否被修改过。 |
| 改进型 $CLOCK$(改进型 $NRU$) | 若用(访问位, 修改位)的形式表述,则 第一轮:淘汰 $((0,0))$ 第二轮:淘汰 $((0,1))$,并将扫描过的页面访问位都置为 $0$ 第三轮:淘汰 $((0,0))$ 第四轮:淘汰 $((0,1))$ | 算法开销较小,性能也不错 |
3.2.5页面分配策略
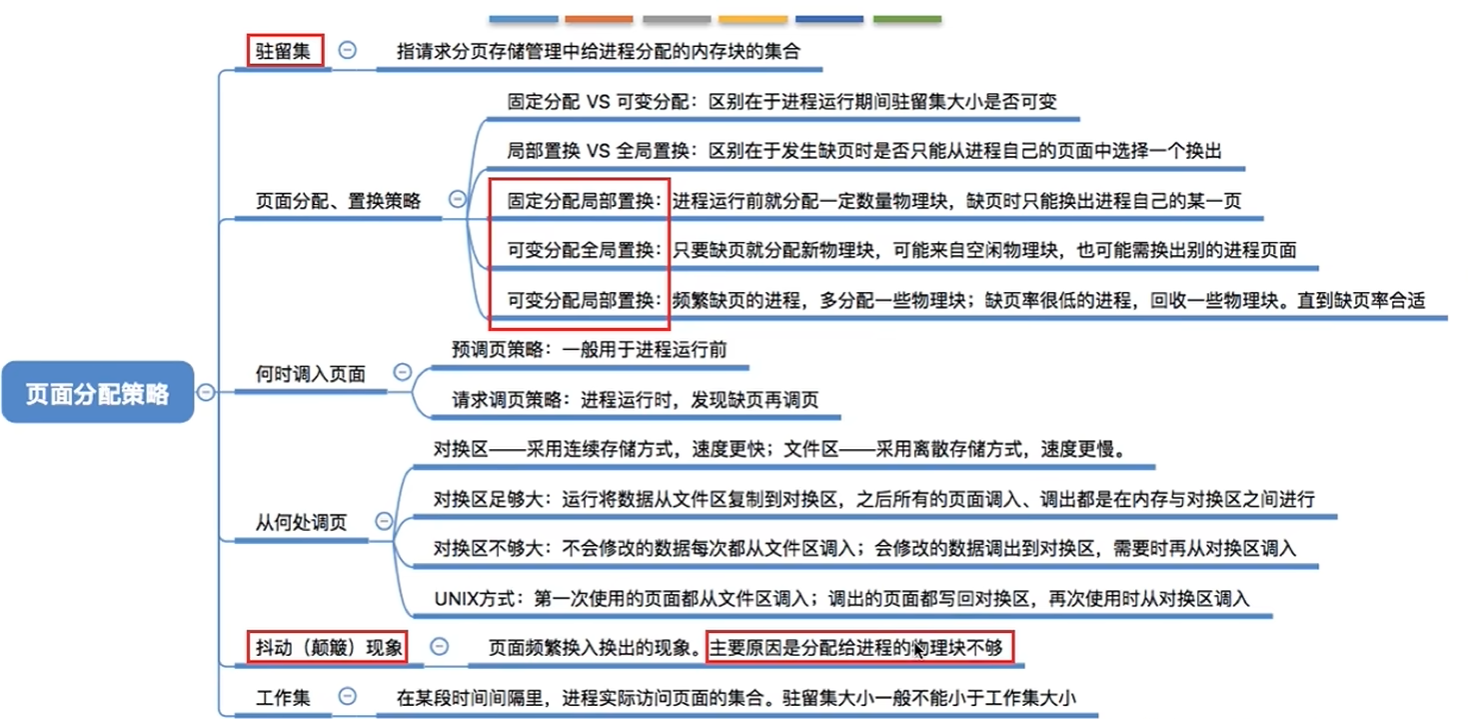
驻留集
驻留集:指请求分页存储管理中给进程分配的内存块的集合。
- 虚拟存储系统中,驻留集大小一般小于进程总大小。
- 驻留集太小:缺页频繁,大量时间用于缺页处理,进程推进效率低。
- 驻留集太大:多道程序并发度下降,资源利用率降低。
- 目标:选择合适的驻留集大小。
固定分配 $VS$ 可变分配:区别在于进程运行期间驻留集大小是否可变。 局部置换 $VS$ 全局置换:区别在于发生缺页时是否只能从进程自己的页面中选择一个换出。
页面分配、置换策略
- 固定分配局部置换 进程运行前就分配一定数量物理块,运行期间驻留集大小不变。缺页时,只能换出该进程自身的页面。 缺点:很难预先确定每个进程合适的物理块数量。 物理块数量确定依据:进程大小、优先级、程序员参数。
- 可变分配全局置换 初始给每个进程分配若干物理块,系统维护空闲物理块队列。 只要缺页就分配新物理块:优先取空闲块;无空闲块时,可换出任意其他进程的页面。 被换页的进程物理块减少,缺页率会上升。
- 可变分配局部置换 初始分配一定物理块。缺页时,仅能置换本进程内部页面。
- 频繁缺页的进程:多分配一些物理块。
- 缺页率很低的进程:回收部分物理块。 动态调整,直到缺页率维持在合适区间。
| 局部置换 | 全局置换 | |
|---|---|---|
| 固定分配 | $\checkmark$ | — |
| 可变分配 | $\checkmark$ | $\checkmark$ |
全局置换会改变其他进程物理块数量,因此不能搭配固定分配。
何时调入页面
- 预调页策略 根据局部性原理,一次性调入若干相邻页面。 预测成功率约 $50%$,主要用于进程运行前(首次调入),由程序员指定预先调入的内容。 空间局部性:访问某内存单元后,后续大概率访问相邻内存单元。
- 请求调页策略 进程运行时,发现缺页再调入页面。 调入页面一定会被访问;每次只调入一页,每次调页都触发磁盘 $I/O$,$I/O$ 开销较大。
从何处调页
外存分为对换区、文件区:
- 对换区:连续存储,读写速度更快。
- 文件区:离散存储,读写速度更慢。
- 对换区足够大:进程运行前,把数据从文件区复制到对换区;后续页面调入调出都在内存 ↔ 对换区之间。
- 对换区不足: 不会修改的数据,每次直接从文件区调入,换出时不用写回磁盘; 会修改的数据,换出写入对换区,需要时从对换区调入。
- $UNIX$ 方式: 第一次使用页面从文件区调入;页面被换出时写回对换区;再次访问时从对换区调入。
抖动(颠簸)现象
定义:刚刚换出的页面马上又要换入内存,刚刚换入的页面马上又要换出外存,这种频繁的页面调度行为称为抖动,也叫颠簸。 主要原因:分配给进程的物理块不够,进程频繁访问的页面数目高于可用物理块数。
- 物理块太少:引发抖动。
- 物理块太多:系统并发度下降,资源利用率降低。 $Denning$ 提出工作集概念,用来研究进程应当分配多少物理块。
工作集
工作集:在某段时间间隔里,进程实际访问页面的集合。 操作系统使用窗口尺寸统计工作集。
示例:窗口尺寸为 $4$ 页面访问序列:$24,\ 15,\ 18,\ 23,\ 24,\ 17,\ 18,\ 24,\ 18,\ 17,\ 17,\ 15$
- 前 $4$ 个访问页面:工作集 ${24,15,18,23}$
- 窗口滑动后:工作集 ${18,24,17}$
注意:
- 工作集大小可以小于窗口尺寸。
- 驻留集大小一般不能小于工作集大小,否则进程运行会频繁缺页。
- 原理:局部性原理,进程近期访问页面和后续访问页面具有相关性。
- 应用:页面置换算法,优先淘汰不在工作集中的页面。
3.2.7内存映射文件
传统文件访问方式
依赖系统调用完成文件读写:
- $open$ 系统调用 —— 打开文件
- $seek$ 系统调用 —— 将读写指针移动到指定位置
- $read$ 系统调用 —— 从读写指针指向位置读取数据,从磁盘载入内存
进程需要主动调用系统调用完成磁盘与内存之间的数据传输。
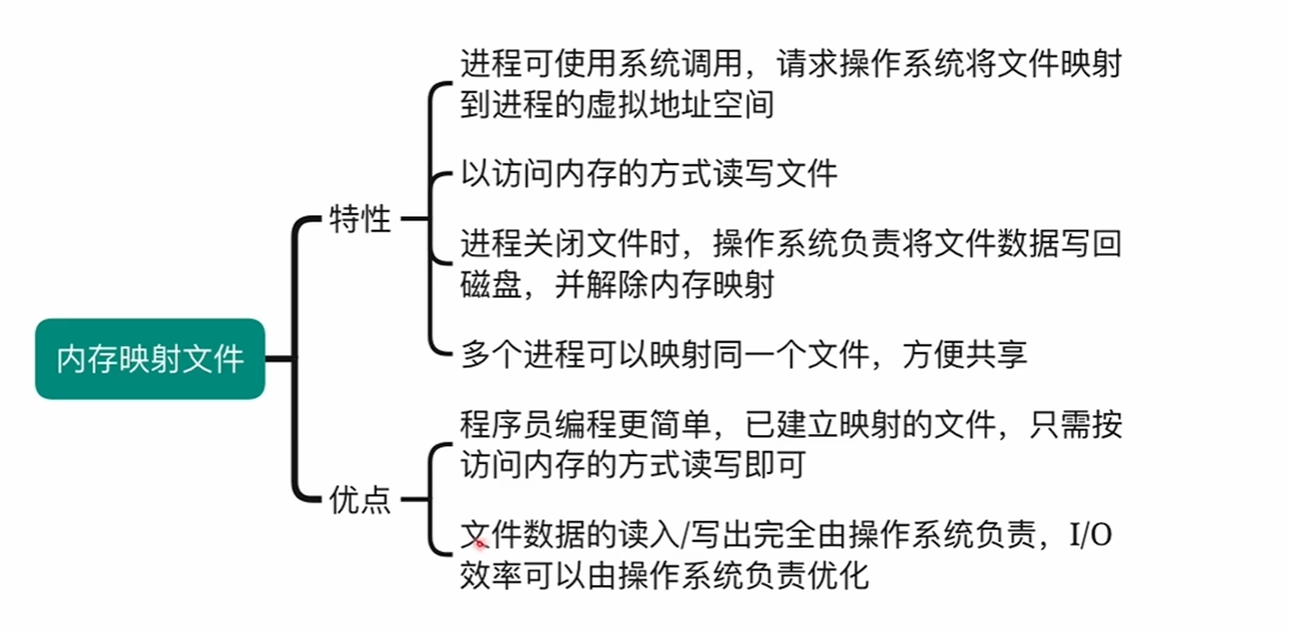
内存映射文件($Memory$-$Mapped$ $Files$)
内存映射文件是操作系统向上层程序员提供的系统调用功能。
访问流程
- $open$ 系统调用 —— 打开文件
- $mmap$ 系统调用 —— 将文件映射到进程的虚拟地址空间
核心特性
- 以访问内存的方式读写文件数据,直接操作虚拟地址即可
- 文件数据的读入、写出由操作系统自动完成
- 进程关闭文件时,操作系统自动将修改后的数据写回磁盘,同时解除内存映射
- 多个进程可以映射同一个文件,便于进程间共享数据
优点
- 编程简单:建立映射之后,只需要像访问普通内存一样读写文件内容
- 文件 $I/O$ 由操作系统自动管理,操作系统可以对 $I/O$ 效率做优化
核心作用
- 简化程序员访问文件数据的操作
- 方便多个进程共享同一个文件
对比总结
传统文件访问:需要手动调用 $seek$、$read$ 等系统调用,主动控制磁盘数据拷贝。 内存映射文件:文件映射到虚拟地址空间,缺页中断触发时操作系统自动完成磁盘和内存的数据交换。