操作系统-设备管理(5)
操作系统-设备管理(5)
4FGR5.1.1 $I/O$ 设备的概念与分类
一、基本概念
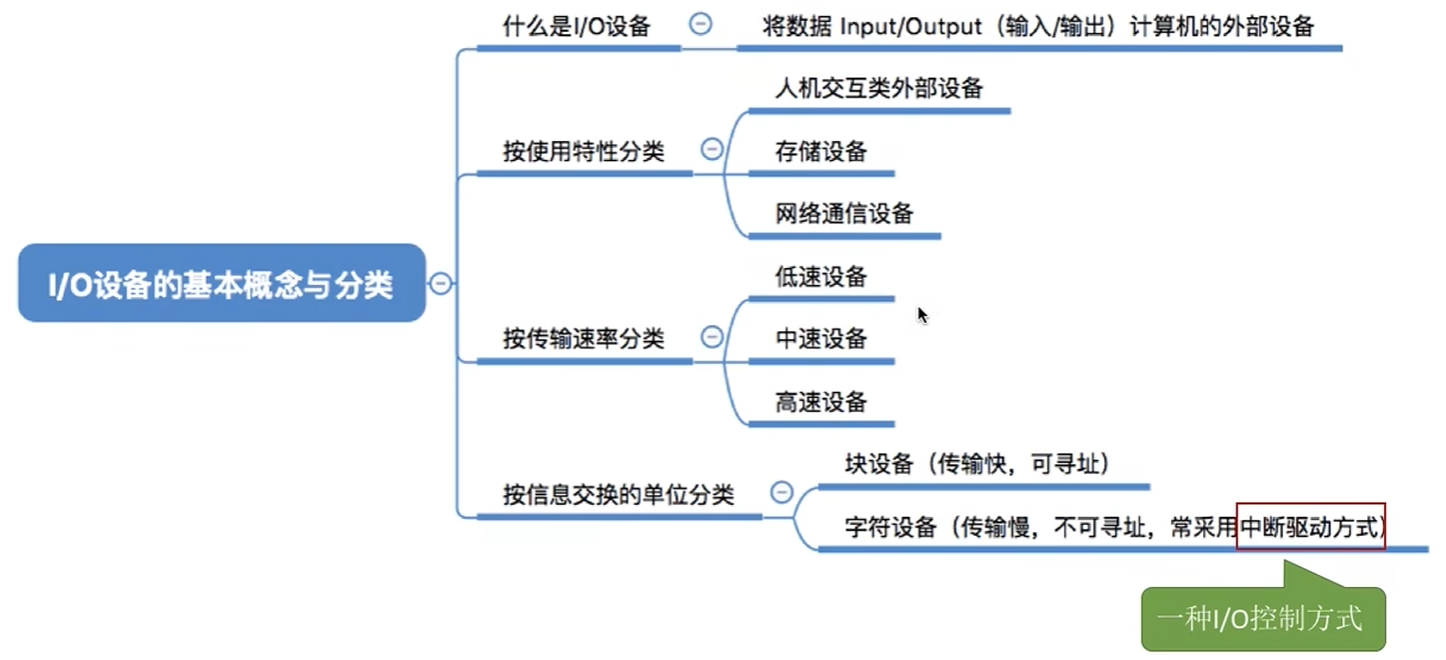
$I/O$ 设备即输入/输出($Input/Output$)设备,是负责实现计算机与外部环境之间数据输入、输出交互的外部设备。
分类
1. 按使用特性分类
- 人机交互类外部设备:用于实现人与计算机的交互,数据传输速度慢。 典型设备:鼠标、键盘、打印机等。
- 存储设备:用于持久化存储数据,数据传输速度快。 典型设备:磁盘、移动硬盘、光盘等。
- 网络通信设备:用于跨主机的网络数据通信,数据传输速度介于人机交互设备与存储设备之间。 典型设备:调制解调器、路由器等。
2. 按传输速率分类
- 低速设备:传输速率为每秒几个到几百字节。 典型设备:鼠标、键盘。
- 中速设备:传输速率为每秒数千至上万个字节。 典型设备:激光打印机。
- 高速设备:传输速率为每秒数千字节至千兆字节级别。 典型设备:磁盘。
3. 按信息交换的单位分类(核心考点)
- 块设备
- 数据传输的基本单位是“块”;
- 传输速率高,支持寻址,可随机读写任意一块;
- 典型设备:磁盘。
- 字符设备
- 数据传输的基本单位是字符;
- 传输速率慢,不可寻址,输入输出通常采用中断驱动方式;
- 典型设备:鼠标、键盘。
5.1.2 $I/O$ 控制器
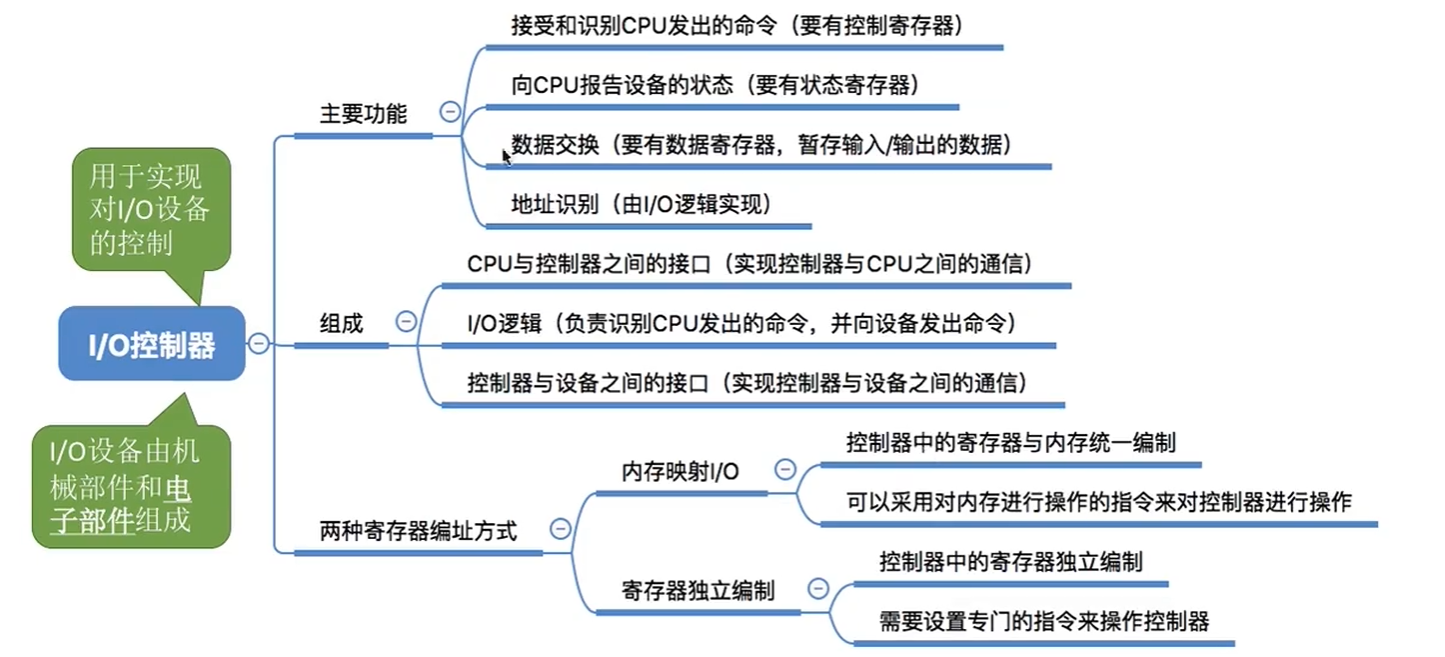
$I/O$ 设备的组成
$I/O$设备分为两大部分:
- 机械部件:执行具体的$I/O$操作。
例:鼠标、键盘的按钮;显示器$LED$屏;移动硬盘磁臂、磁盘盘面。 - 电子部件:一般是插入主板扩展槽的印刷电路板,也就是**$I/O$控制器(设备控制器)**。
$CPU$无法直接控制$I/O$设备的机械部件,$I/O$控制器作为$CPU$与设备机械部件之间的中介;$CPU$控制$I/O$控制器,再由$I/O$控制器控制设备机械部件。
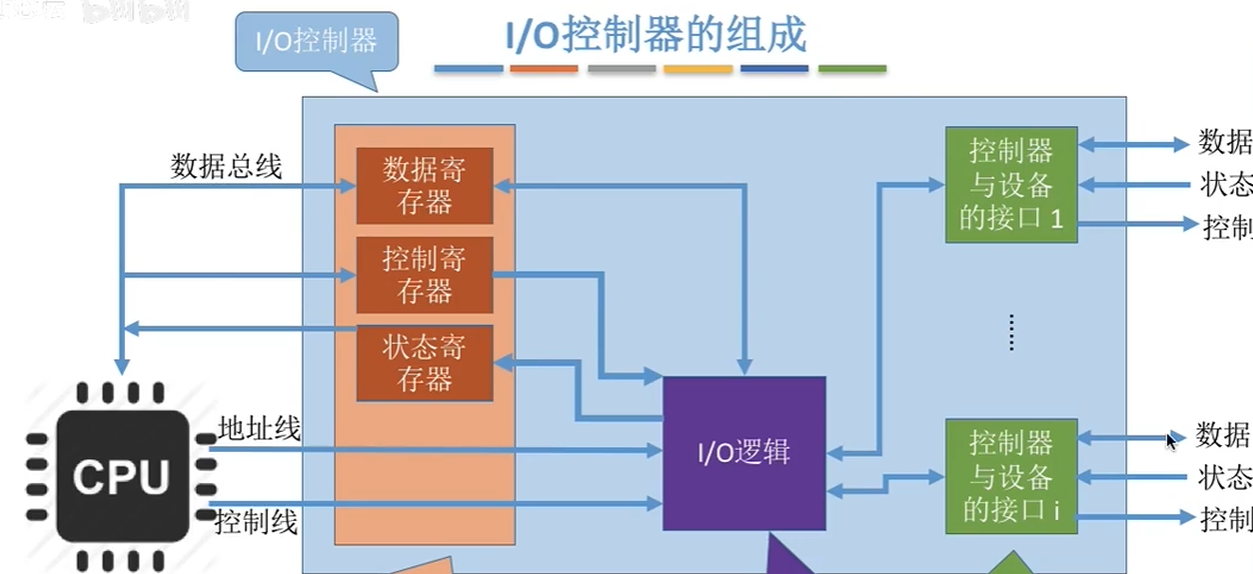
$I/O$ 控制器的主要功能
- 接受和识别$CPU$发出的命令:依靠控制寄存器,存放命令与参数,如$read、write$命令。
- 向$CPU$报告设备的状态:依靠状态寄存器,记录设备当前状态,如 $1$ 代表空闲, $0$ 代表忙碌。
- 数据交换:依靠数据寄存器,暂存输入/输出数据。
- 输出:暂存$CPU$下发的数据,再传给设备。
- 输入:暂存设备发来的数据,等待$CPU$读取。
- 地址识别:由$I/O$逻辑实现,识别$CPU$指定的寄存器地址,判断操作目标。
$I/O$ 控制器的组成
- $CPU$与控制器的接口:完成$CPU$和控制器之间通信。$CPU$通过控制线发命令;地址线指定操作设备;数据线读写数据。
- $I/O$逻辑:接收、识别$CPU$命令(地址译码),向设备下发控制命令。
- 控制器与设备的接口:完成控制器与$I/O$设备机械部件之间的通信,传输数据、状态、控制信号。
值得注意的小细节:
① 一个$I/O$控制器可能会对应多个设备;
② 数据寄存器、控制寄存器、状态寄存器可能有多个(每个控制/状态寄存器对应一个具体的设备),且这些寄存器都要有相应的地址,才能方便$CPU$操作。
$I/O$ 控制器寄存器的两种编址方式
- 内存映射$I/O$
- 控制器内寄存器与内存统一编址,占用一部分内存地址空间。
- 优点:可以直接使用内存操作指令访问控制器,指令集简单。
- 寄存器独立编址
- 控制器寄存器使用独立的$I/O$专用地址,和内存地址空间相互独立。
- 缺点:必须设置专门的$I/O$指令操作控制器,指令需要同时指明寄存器地址与控制器编号。
两种编址对比
| 内存映射$I/O$ | 寄存器独立编址 | |
|---|---|---|
| 地址空间 | 寄存器占用内存地址空间 | 拥有独立$I/O$地址空间,不占用内存地址 |
| 操作指令 | 使用普通访存指令 | 需要专门的$I/O$读写指令 |
5.1.3 I/O控制方式
1. 程序直接控制方式(轮询方式)
- 一次读/写流程
$CPU$发出$I/O$命令后需要不断轮询设备状态。 - $CPU$干预频率
极高,$I/O$操作前后都需要$CPU$介入;等待$I/O$完成的全过程$CPU$持续循环轮询。 - 数据传送单位
每次读/写 $1$ 个字。 - 数据流向
- 读操作:$I/O$设备 $\rightarrow$ $CPU$ $\rightarrow$ 内存
- 写操作:内存 $\rightarrow$ $CPU$ $\rightarrow$ $I/O$设备
每一个字的传输都需要$CPU$参与。
- 优缺点
- 优点:实现简单,只需在读写指令后增加循环检查代码。
- 缺点:$CPU$与$I/O$设备只能串行工作;$CPU$持续轮询,处于忙等状态,$CPU$利用率很低。
2. 中断驱动方式
- 一次读/写流程
$CPU$发出$I/O$命令后可执行其他任务;$I/O$完成后,设备控制器向$CPU$发送中断信号。
$CPU$在每条指令周期末尾检查中断;中断触发时保存进程上下文,执行中断处理程序,完成数据传输,之后恢复进程继续运行。 - $CPU$干预频率
高,每次一个字的$I/O$完成后都需要$CPU$介入处理中断。 - 数据传送单位
每次读/写 $1$ 个字。 - 数据流向
- 读操作:$I/O$设备 $\rightarrow$ $CPU$ $\rightarrow$ 内存
- 写操作:内存 $\rightarrow$ $CPU$ $\rightarrow$ $I/O$设备
- 优缺点
- 优点:$CPU$无需持续轮询,$CPU$与$I/O$设备可并行工作,$CPU$利用率显著提升。
- 缺点:每个字传输都要经过$CPU$;频繁中断会带来上下文切换开销,消耗$CPU$时间。
注意:中断处理需要保存、恢复进程运行环境,存在时间开销;中断频率过高会降低系统性能。
3. $DMA$方式(直接存储器存取)
$DMA$主要用于块设备的$I/O$控制
- 一次读/写流程
$CPU$发出$I/O$命令后可执行其他任务;$DMA$控制器自主完成整块数据传输;一组数据块传输全部完成后,$DMA$控制器向$CPU$发送中断信号。 - $CPU$干预频率
中等,仅在一组数据块传输的开始、结束时需要$CPU$干预。 - 数据传送单位
每次读/写一个或多个连续块;内存中存放的数据块地址也必须连续。 - 数据流向
- 读操作:$I/O$设备 $\rightarrow$ 内存
- 写操作:内存 $\rightarrow$ $I/O$设备
数据不经过$CPU$。
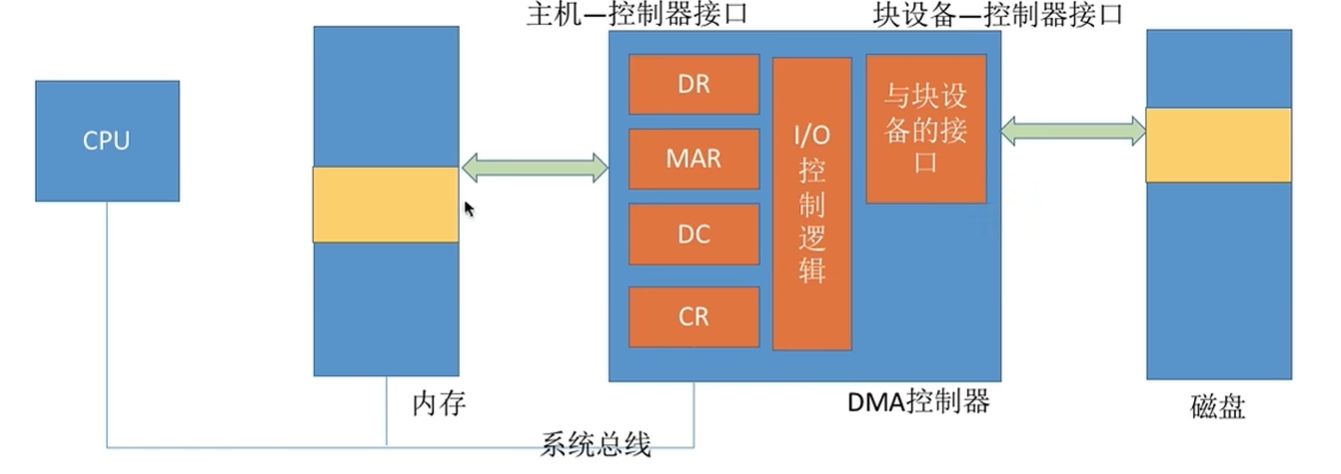
- $DMA$控制器内部寄存器
- $DR$(数据寄存器):暂存设备与内存之间传输的数据。
- $MAR$(内存地址寄存器):存放内存读写目标地址。
- $DC$(数据计数器):记录剩余待传输字节数。
- $CR$(命令/状态寄存器):存放$CPU$下发$I/O$命令,记录设备状态。
- 优缺点
- 优点:以块为单位传输,$CPU$介入次数大幅减少;数据直接在设备与内存之间传输,传输效率高;$CPU$与$I/O$并行性强。
- 缺点:一条$I/O$指令只能处理连续的数据块;读写离散的多个块时,$CPU$需要多次下发$I/O$指令、多次中断处理。
4. 通道控制方式
通道:专用硬件,可理解为弱鸡版的$CPU$,能够识别并执行通道指令;通道程序存放在主机内存,通道与$CPU$共享内存。
- 一次读/写流程
① $CPU$向通道下发$I/O$指令,指明通道程序内存位置与目标$I/O$设备,之后$CPU$切换执行其他进程。
② 通道读取内存中的通道程序,自主控制$I/O$设备完成一组块的数据读写。
③ 通道程序执行完毕,通道向$CPU$发送中断信号,$CPU$处理中断。 - $CPU$干预频率
低,仅在一组块全部传输完成后才需要$CPU$干预。 - 数据传送单位
一组块。 - 数据流向
- 读操作:$I/O$设备 $\rightarrow$ 内存
- 写操作:内存 $\rightarrow$ $I/O$设备
- 优缺点
- 优点:$CPU$、通道、$I/O$设备三者可以并行工作,系统资源利用率很高。
- 缺点:硬件实现复杂,需要专门的通道硬件支持。
四种$I/O$控制方式汇总对比表
| 控制方式 | 一次读/写过程 | $CPU$干预频率 | 每次$I/O$数据传输单位 | 数据流向 | 核心特点 |
|---|---|---|---|---|---|
| 程序直接控制方式 | $CPU$发出$I/O$命令后需要不断轮询 | 极高 | 字 | 设备$\rightarrow$$CPU$$\rightarrow$内存 内存$\rightarrow$$CPU$$\rightarrow$设备 | 实现简单,$CPU$忙等,利用率低 |
| 中断驱动方式 | $CPU$发出$I/O$命令后可做其他事;$I/O$完成后设备控制器发中断 | 高 | 字 | 设备$\rightarrow$$CPU$$\rightarrow$内存 内存$\rightarrow$$CPU$$\rightarrow$设备 | 无需轮询;每个字传输都触发中断 |
| $DMA$方式 | $CPU$发出$I/O$命令后可做其他事;整块传输完成后$DMA$控制器发中断 | 中 | 块 | 设备$\rightarrow$内存 内存$\rightarrow$设备 | 块传输,数据绕过$CPU$;仅支持连续块 |
| 通道控制方式 | $CPU$下发指令,通道执行通道程序完成$I/O$;一组块完成后通道发中断 | 低 | 一组块 | 设备$\rightarrow$内存 内存$\rightarrow$设备 | 通道硬件自主执行通道程序,并行性最强 |
5.1.4 $I/O$ 软件层次结构
$I/O$软件分为四层,自上而下依次为:用户层软件、设备独立性软件、设备驱动程序、中断处理程序。
注:设备独立性软件、设备驱动程序、中断处理程序属于操作系统内核部分。
1. 用户层软件
实现与用户交互的接口,用户可直接使用该层提供的、与$I/O$操作相关的库函数对设备进行操作。
- 作用:将用户请求翻译成格式化的$I/O$请求,并通过系统调用请求操作系统内核服务。
- 示例:printf (“hello, world!”);
,会被翻译为等价的write系统调用,同时填充对应参数。 - 补充:系统调用格式严格、使用繁琐,因此在用户层封装库函数接口(Windows $API$),方便用户使用。
2. 设备独立性软件(设备无关性软件)
与设备硬件特性无关的功能,几乎都在本层实现。 主要功能:
- 向上层提供统一的调用接口($read / write$系统调用)
- 设备的保护:将设备视作特殊文件,控制不同用户对设备的访问权限,原理类似文件保护。
- 差错处理
- 设备的分配与回收
- 数据缓冲区管理
- 建立逻辑设备名到物理设备名的映射关系,根据设备类型选择调用对应驱动程序。
逻辑设备表($LUT$)两种管理方式: - 整个系统仅设置一张$LUT$:所有用户不能使用相同逻辑设备名,适合单用户操作系统。
- 为每个用户设置一张$LUT$:不同用户逻辑设备名可重复,适合多用户操作系统;用户登录时建立用户管理进程,$LUT$存放在该进程的$PCB$中。
3. 设备驱动程序
负责对硬件设备的具体控制,将上层的read/write等命令,转化为特定设备能够识别的硬件操作。
- 工作内容:设置设备寄存器、检查设备状态。
- 特点:不同$I/O$设备硬件特性不同,硬件细节由设备厂商掌握,厂商提供对应驱动程序;驱动程序一般以独立进程的方式存在。
- 逻辑设备表记录:逻辑设备名、物理设备名、驱动程序入口地址。
4. 中断处理程序
当$I/O$任务完成时,$I/O$控制器发送中断信号,系统根据中断信号类型找到并执行对应的中断处理程序,会直接和硬件打交道。 执行流程:
- 从控制器读出设备状态
- 判断$I/O$是否正常结束
- 若否:根据异常原因做对应处理
- 若是:从设备读入一个字的数据,经由$CPU$放到内存缓冲区中
注意
$I/O$请求从上到下传递,$I/O$应答(中断信号)自下而上返回。
- 设备驱动程序:直接涉及硬件具体细节、与中断无关的操作,在这一层完成。
- 设备独立性软件:不涉及硬件、所有设备通用的管理工作,在这一层完成。
5.1.5 输入输出应用程序接口和驱动程序接口
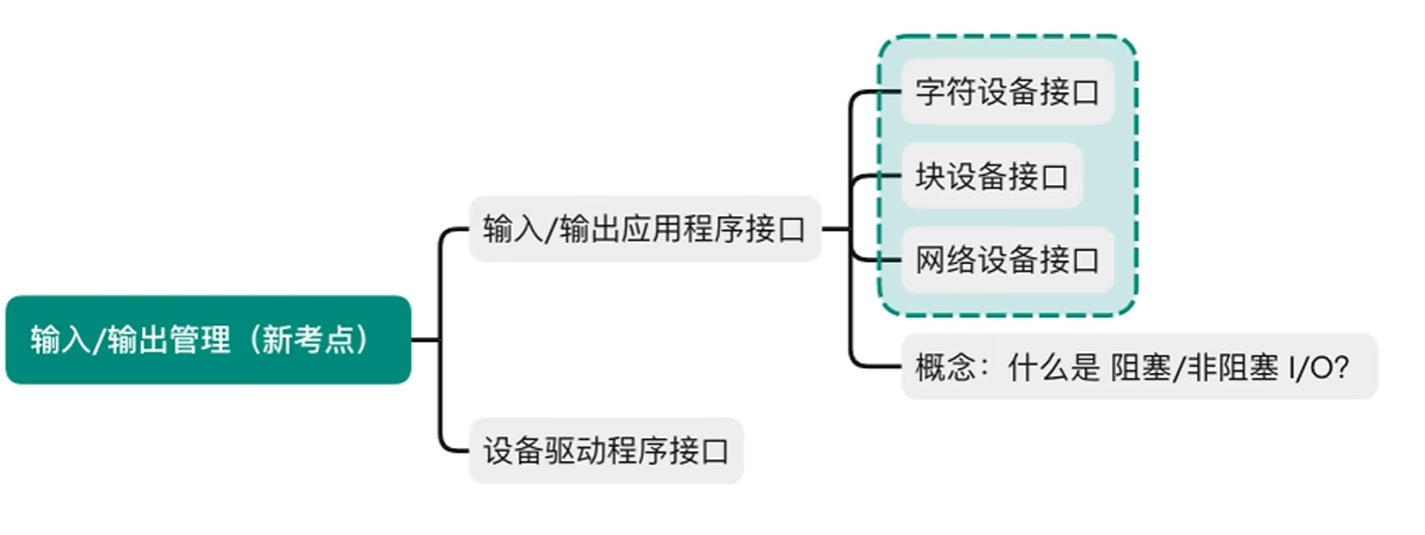
输入/输出管理整体框架
输入输出管理分为两大模块:
- 输入/输出应用程序接口
- 设备驱动程序接口
输入输出应用程序接口包含三类接口:字符设备接口、块设备接口、网络设备接口,同时包含阻塞/非阻塞 $I/O$ 相关概念。
输入/输出应用程序接口
操作系统在用户层提供统一的接口,向上层应用提供读写设备的系统调用,分为三类:
1. 字符设备接口
- 系统调用:$get / put$
- 功能:向字符设备读、写一个字符
- 设备特点:不可寻址,每次读写 $1$ 个字符
- 例子:键盘、打印机
2. 块设备接口
- 系统调用:$read / write,seek$
- $ read/write$:向块设备读写指针位置读/写多个字符
- $ seek$:修改读写指针位置
- 设备特点:可寻址,每次读/写 $1$ 个块
- 例子:磁盘
3. 网络设备接口(网络套接字socket接口)
- $ socket$:创建网络套接字,指明网络协议( $TCP$ / $UDP$ )
- $ bind$:套接字绑定到本地端口
- $ connect$:套接字连接到远程地址
- $ read / write$:从套接字读、写数据
- 设备例子:网络控制器(网卡)
阻塞 $I/O$ 与 非阻塞 $I/O$
- 阻塞 $I/O$ 应用程序发出 $I/O$ 系统调用,进程转为阻塞态等待。 例子:字符设备接口,键盘读取字符($scanf、get$)。
- 非阻塞 $I/O$ 应用程序发出 $I/O$ 系统调用,调用可快速返回,进程不需要阻塞等待。 例子:块设备接口,向磁盘写数据($write$ )。
设备驱动程序接口
操作系统规定统一标准的设备驱动程序接口,硬件厂商按照该接口标准开发设备驱动。
$I/O$软件层次(自上而下)
- 用户层 $I/O$ 软件
- 设备独立软件
- 设备驱动程序接口
- 驱动程序
- 中断处理程序
- $I/O$ 设备(硬件)
- 不同厂商(如罗技、雷蛇)的硬件,各自实现驱动程序,对外遵循统一接口(例如read( $p1$ , $p2$ , $p3$ ))。
- 设备独立软件通过标准接口调用不同硬件的驱动,实现设备无关性。
网络设备接口工作流程($socket$通信)
- 主机 $1$ 进程 $P1$,用户空间调用 $write$ ,将数据写入内核空间$socket$缓冲区。
- 内核中设备无关软件调用网卡驱动,将数据交给网络控制器(网卡),通过 $TCP/IP$ 协议发送。
- 主机 $2$ 网卡收到数据包,触发中断,中断处理程序唤醒网卡驱动。
- 数据存入主机 $2$ 内核$socket$缓冲区,进程 $P3$ 调用$read$,将数据读到用户空间。
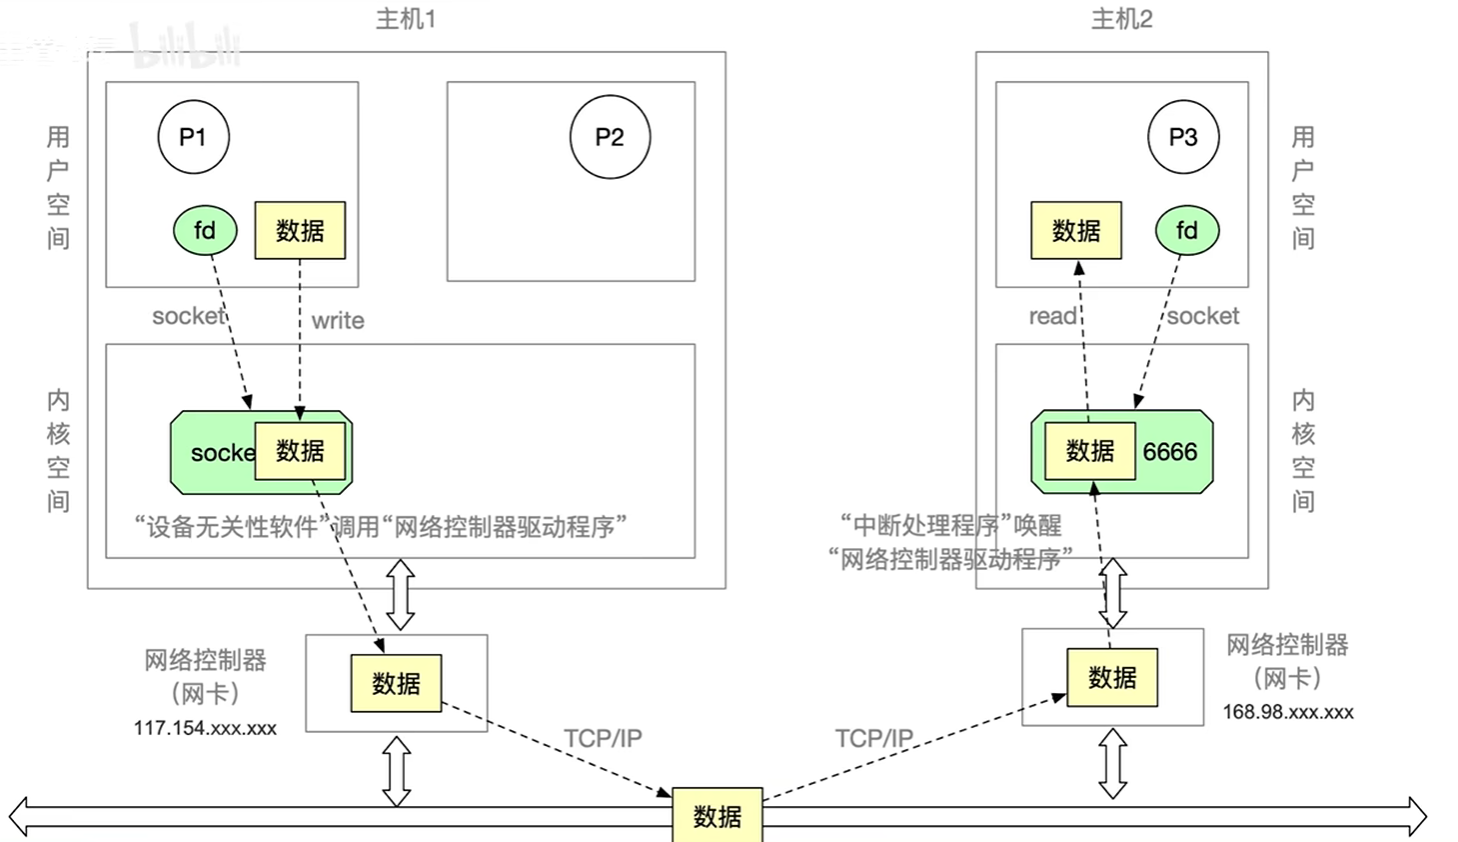
核心:依靠端口号,区分数据要交付给主机上哪一个进程。
5.2.1 I/O核心子系统
I/O软件层次
$I/O$软件自上而下分为四层:
- 用户层软件
- 设备独立性软件
- 设备驱动程序
- 中断处理程序
硬件不属于$I/O$软件。 $I/O$核心子系统 = 设备独立性软件 + 设备驱动程序 + 中断处理程序,属于操作系统内核部分。
$I/O$核心子系统需要实现的功能:
- 设备独立性软件:$I/O$调度、设备保护、设备分配与回收、缓冲区管理(缓冲与高速缓存管理)
- 用户层软件:假脱机技术($SPOOLing$技术)
I/O调度
$I/O$调度:采用调度算法,确定处理各个 $I/O$ 请求的先后顺序。
- 磁盘调度算法:先来先服务、最短寻道优先、 $SCAN$ 、 $C-SCAN$ 、 $LOOK$ 、 $C-LOOK$ 。多个磁盘 $I/O$ 请求到达时,使用算法确定请求处理顺序。
- 其他设备(打印机等)调度算法:先来先服务、优先级算法、短作业优先等。
设备保护
- 基本思想:设备看作特殊文件,不同用户拥有不同访问权限(只读、读写等)。
- UNIX系统实现:每个设备对应一个 $FCB$;用户请求访问设备时,系统查询 $FCB$ 记录,校验用户访问权限,以此实现设备保护。
实现逻辑和文件保护机制一致。
I/O核心子系统功能
- $I/O$调度
- 设备保护
- 假脱机技术( $SPOOLing$ 技术)
- 设备分配与回收
- 缓冲区管理(缓冲与高速缓存)
注意:
- 用户层软件:假脱机技术 $SPOOLing$
- 设备独立性软件: $I/O$ 调度、设备保护、设备分配回收、缓冲区管理
5.2.2 假脱机技术
脱机技术(前身)
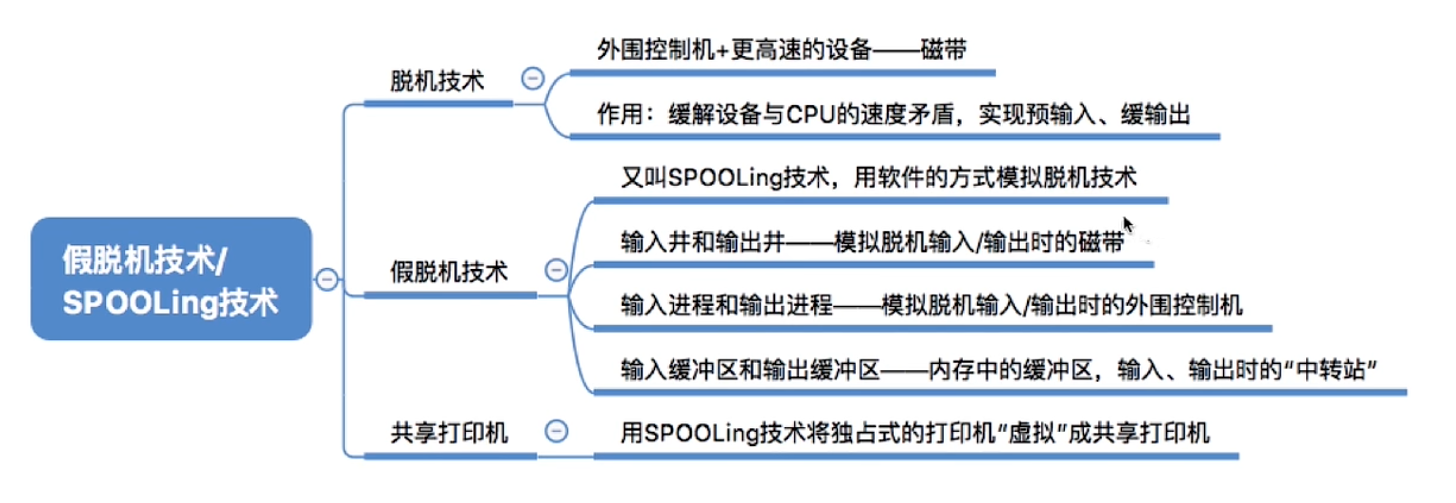
批处理阶段引入脱机输入/输出技术,依靠外围控制机与磁带实现。
- 原理:在外围控制机控制下,慢速设备的数据先存入高速磁带,主机直接从磁带读写数据。
- 名称由来:脱机指脱离主机控制执行输入输出。
- 作用:缓解设备与 $CPU$ 的速度矛盾,实现预输入、缓输出。
假脱机技术($SPOOLing$技术)
假脱机技术,又称 $SPOOLing$ 技术,使用软件方式模拟脱机技术。
1. $SPOOLing$系统组成
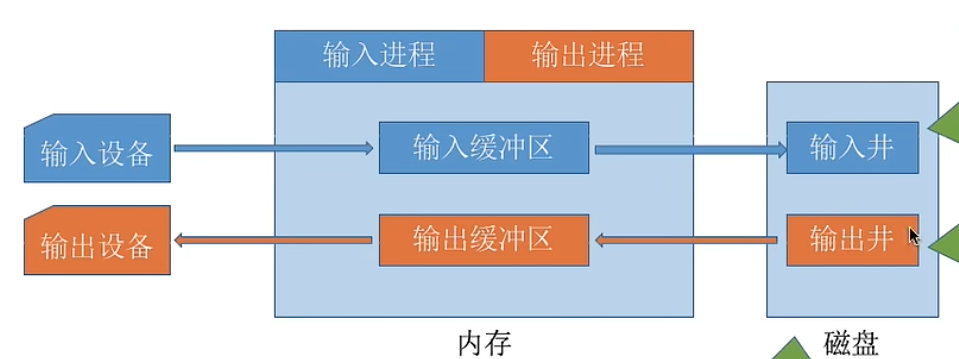
- 输入井、输出井:位于磁盘,模拟脱机技术中的磁带。输入井收容输入设备的数据;输出井收容用户进程输出的数据。
- 输入进程、输出进程:模拟脱机技术中的外围控制机。
- 输入缓冲区、输出缓冲区:位于内存,作为输入、输出数据的中转站。
- 输入缓冲区:输入进程控制,暂存输入设备数据,再转存到输入井。
- 输出缓冲区:输出进程控制,暂存输出井送来的数据,再传送至输出设备。
2. 共享打印机原理(经典例子)
打印机属于独占设备, $SPOOLing$ 技术可将其虚拟为共享设备。
- 多个用户进程发起打印请求,系统不会直接分配物理打印机。
- 假脱机管理进程执行两步操作:
(1)在磁盘输出井中分配存储空间,将待打印数据存入。
(2)填写打印请求表,挂入假脱机文件队列(打印任务队列)。 - 打印机空闲时,输出进程从队列头部取出打印请求,把输出井的数据送入内存输出缓冲区,再送到物理打印机完成打印。
系统只有一台物理打印机,但每个进程在输出井分配到一块存储区,相当于分配逻辑设备,进程感觉自己独占一台打印机。
$SPOOLing$技术可以把一台物理设备虚拟成逻辑上的多台设备,将独占式设备改造成共享设备。
5.2.3 设备的分配与回收
设备按固有属性分类
设备的固有属性可分为三种:独占设备、共享设备、虚拟设备。
- 独占设备:一个时段只能分配给一个进程(如打印机)
- 共享设备:可同时分配给多个进程使用(如磁盘),各进程往往是宏观上同时共享使用设备,而微观上交替使用。
- 虚拟设备:采用 $SPOOLing$ 技术将独占设备改造成虚拟的共享设备,可同时分配给多个进程使用(如采用 $SPOOLing$ 技术实现的共享打印机)
设备分配考虑因素
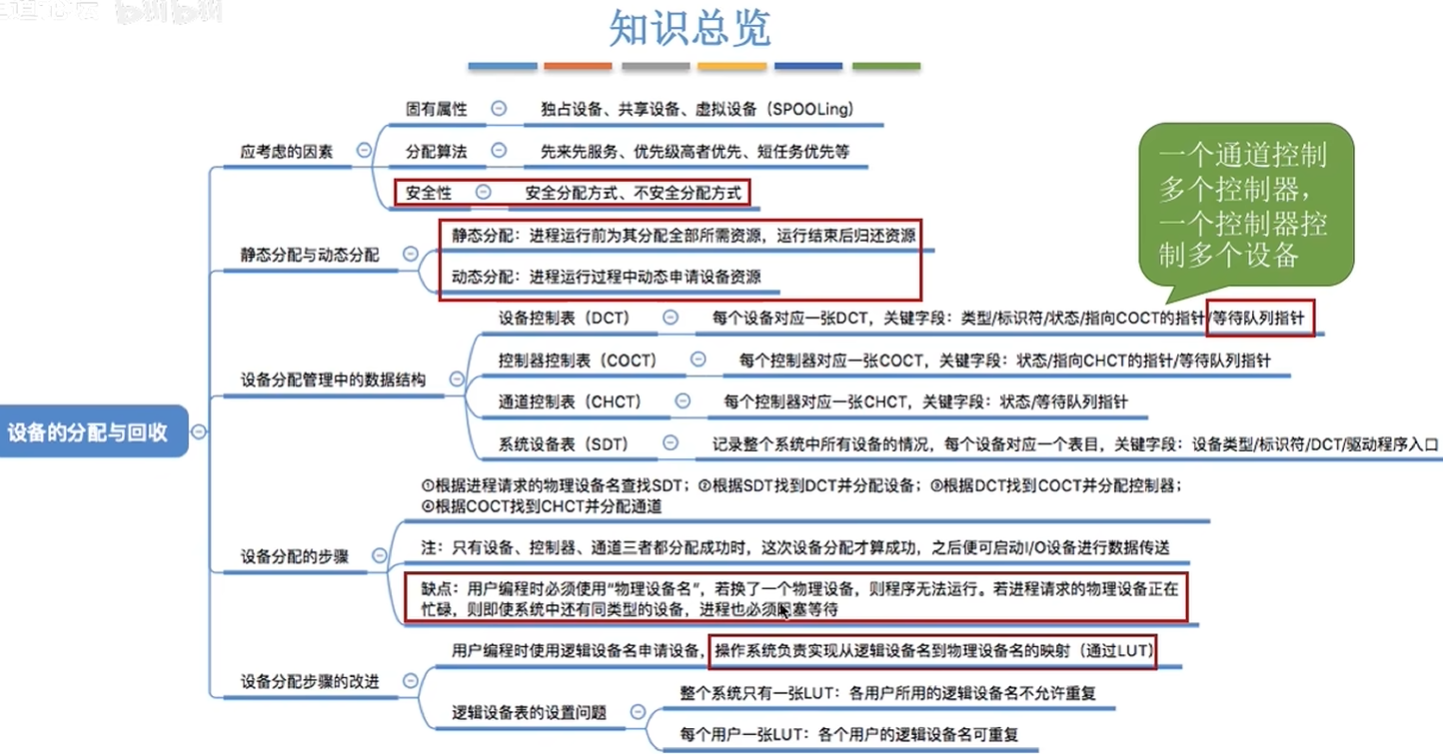
- 设备固有属性:独占设备、共享设备、虚拟设备( $SPOOLing$ )
- 分配算法:先来先服务、优先级高者优先、短任务优先等
- 安全性:安全分配方式、不安全分配方式
静态分配与动态分配
- 静态分配:进程运行前为其分配全部所需资源,运行结束后归还资源。
- 动态分配:进程运行过程中动态申请设备资源。
静态分配破坏了“请求和保持”条件,因此不会发生死锁。
设备分配管理中的数据结构
1. 系统设备表( $SDT$ )
记录了系统中全部设备的情况,每个设备对应一个表目。 表目字段:
- 设备类型
- 设备标识符(物理设备名)
- $DCT$(设备控制表)
- 驱动程序入口
2. 设备控制表( $DCT$ )
系统为每个设备配置一张 $DCT$,用于记录设备情况。 字段:
- 设备类型
- 设备标识符(物理设备名,唯一)
- 设备状态:忙碌/空闲/故障
- 指向控制器表的指针
- 重复执行次数或时间:重复多次 $I/O$ 仍失败,判定 $I/O$ 失败
- 设备队列的队首指针:指向等待该设备的进程 $PCB$ 队列
注:系统会根据阻塞原因不同,将进程 $PCB$ 挂到不同的阻塞队列中。
3. 控制器控制表( $COCT$ )
每个设备控制器对应一张 $COCT$,操作系统根据 $COCT$ 管理控制器。 字段:
- 控制器标识符:控制器唯一 $ID$
- 控制器状态:忙碌/空闲/故障
- 指向通道表的指针
- 控制器队列的队首指针
- 控制器队列的队尾指针:指向等待该控制器的进程 $PCB$ 队列
4. 通道控制表( $CHCT$ )
每个通道对应一张 $CHCT$,操作系统根据 $CHCT$ 管理通道。 字段:
- 通道标识符:通道唯一 $ID$
- 通道状态:忙碌/空闲/故障
- 与通道连接的控制器表首址:找到该通道管理的所有 $COCT$
- 通道队列的队首指针
- 通道队列的队尾指针:指向等待该通道的进程 $PCB$ 队列
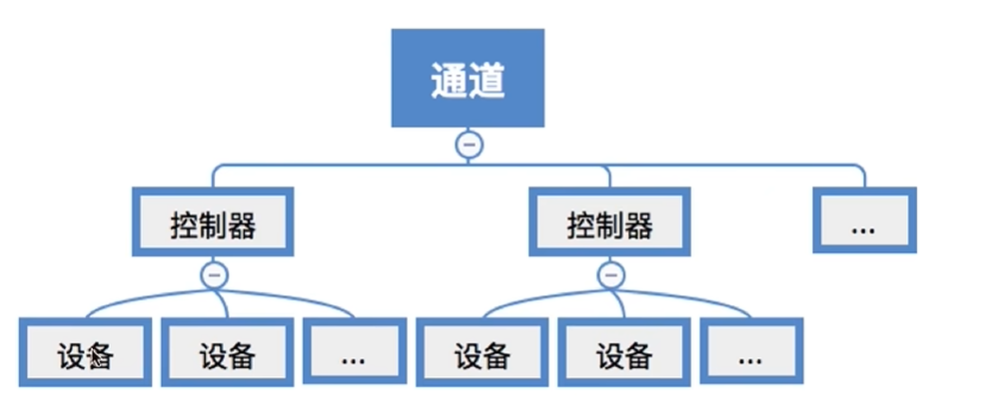
补充:一个通道控制多个控制器,一个控制器控制多个设备。
设备分配步骤(原始方案:使用物理设备名)
- 根据进程请求的物理设备名查找 $SDT$
- 根据 $SDT$ 找到 $DCT$,若设备忙碌,则将进程 $PCB$ 挂到设备等待队列;不忙碌则分配设备。
- 根据 $DCT$ 找到 $COCT$,若控制器忙碌,则将进程 $PCB$ 挂到控制器等待队列;不忙碌则分配控制器。
- 根据 $COCT$ 找到 $CHCT$,若通道忙碌,则将进程 $PCB$ 挂到通道等待队列;不忙碌则分配通道。
注:只有设备、控制器、通道三者都分配成功,本次设备分配才算成功,之后启动 $I/O$ 设备进行数据传送。
原始方案缺点 - 用户编程必须使用物理设备名,底层细节不透明,编程不便。
- 更换物理设备后,程序无法运行。
- 请求的物理设备忙碌时,即使系统存在同类型空闲设备,进程仍必须阻塞等待。
改进思路:建立逻辑设备名与物理设备名的映射机制,用户编程仅提供逻辑设备名。
改进后的设备分配步骤(使用逻辑设备名)
逻辑设备表( $LUT$ )建立逻辑设备名与物理设备名之间的映射关系。
- 根据进程请求的逻辑设备名查找 $SDT$(逻辑设备名本质是设备类型)
- 查找 $SDT$,找到指定类型的空闲设备分配给进程,操作系统在 $LUT$ 中新增表项。
- 根据 $DCT$ 找到 $COCT$,控制器忙碌则将进程 $PCB$ 挂入控制器等待队列;空闲则分配控制器。
- 根据 $COCT$ 找到 $CHCT$,通道忙碌则将进程 $PCB$ 挂入通道等待队列;空闲则分配通道。
$LUT$ 工作机制: 进程第一次使用设备,使用逻辑设备名发起请求;操作系统查找 $SDT$,分配空闲设备,在 $LUT$ 添加表项。后续再次用同一逻辑设备名请求设备,操作系统直接查询 $LUT$,获取对应的物理设备名与驱动程序入口地址。
逻辑设备表的设置方案 - 整个系统只有一张 $LUT$:各用户逻辑设备名不允许重复,适用于单用户操作系统。
- 每个用户一张 $LUT$:不同用户的逻辑设备名可重复,适用于多用户操作系统。
设备分配的安全性
从进程运行安全性考虑,设备分配分为两种方式:
- 安全分配方式 为进程分配一个设备后就将进程阻塞,本次 $I/O$ 完成后才唤醒进程。
- 特点:一个时段内每个进程只能使用一个设备。
- 优点:破坏了请求和保持条件,不会发生死锁。
- 缺点:同一个进程的 $CPU$ 和 $I/O$ 设备只能串行工作。
- 不安全分配方式 进程发出 $I/O$ 请求后,系统分配设备,进程可继续执行,还可以发起新的 $I/O$ 请求;仅当某个 $I/O$ 请求无法满足时,进程才阻塞。
- 特点:一个进程可以同时使用多个设备。
- 优点:进程计算任务与 $I/O$ 任务可并行处理,推进速度更快。
- 缺点:有可能发生死锁,需要配套死锁避免、死锁检测与解除机制。
设备回收
进程结束后,操作系统回收设备、控制器、通道资源,修改 $DCT$、 $COCT$、 $CHCT$、 $LUT$ 等数据结构,唤醒等待该资源的其他进程。
5.2.4 缓冲区管理
缓冲区的概念
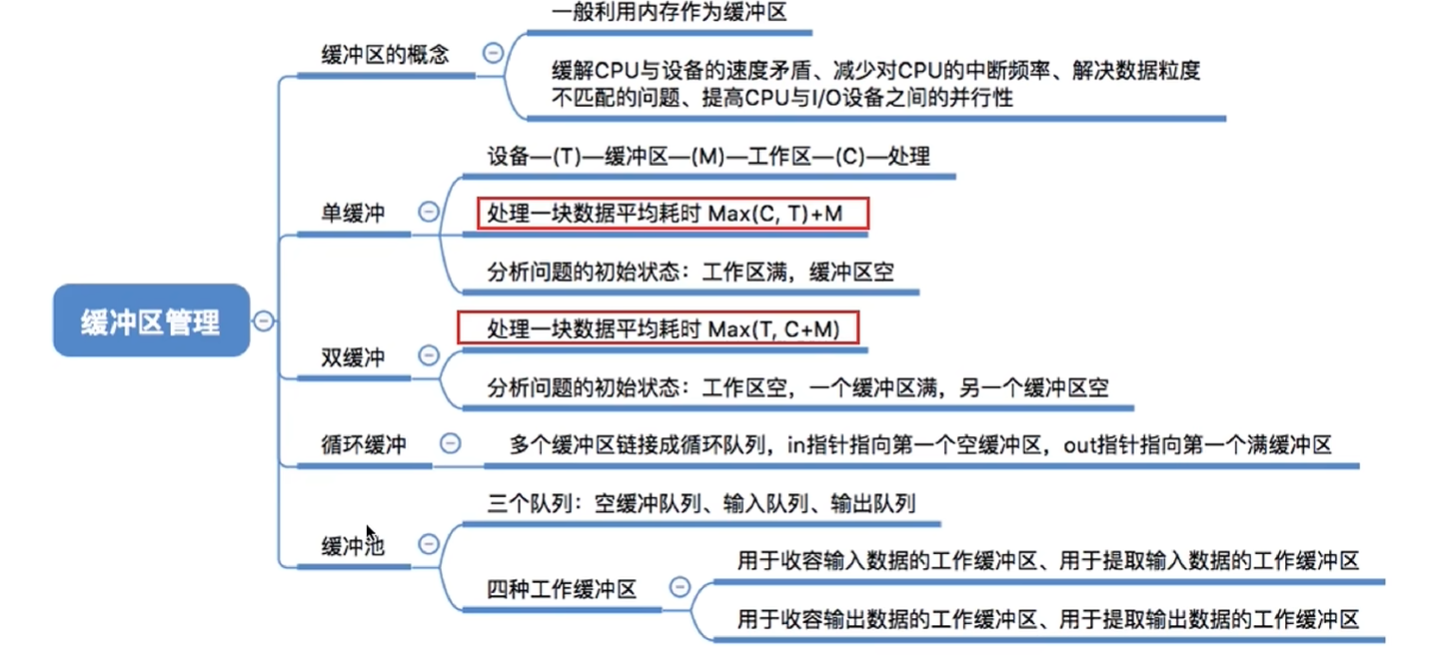
一般利用内存作为缓冲区。 缓冲区作用
- 缓解 $CPU$ 与设备的速度矛盾
- 减少对 $CPU$ 的中断频率
- 解决数据粒度不匹配的问题
- 提高 $CPU$ 与 $I/O$ 设备之间的并行性
单缓冲
操作系统在主存中为进程分配一个缓冲区,若无特殊说明,一个缓冲区大小等于一个块。
规则:缓冲区非空时,不能冲入新数据,只能传出数据;缓冲区为空时,才可以冲入数据,且必须充满后才能传出。 数据流向:设备—( $T$ )—缓冲区—( $M$ )—工作区—( $C$ )—处理 初始状态:工作区满,缓冲区空
处理一块数据平均耗时:$$Max(C, T)+M$$
通信场景:两台机器配置单缓冲区,任一时刻只能单向传输数据。A机数据先放入缓冲区,缓冲区满才发送;B机缓冲区取完数据后,才能向A机回传数据。
双缓冲
操作系统在主存中为进程分配两个缓冲区,若无特殊说明,单个缓冲区大小等于一个块。
初始状态:工作区空,一个缓冲区满,另一个缓冲区空
处理一块数据平均耗时:$$Max(T, C+M)$$
通信场景:两台机器配置双缓冲区,同一时刻可以实现双向数据传输。
循环缓冲区
将多个大小相等的缓冲区链接成一个循环队列。
- $in$ 指针:指向下一个可以冲入数据的空缓冲区
- $out$ 指针:指向下一个可以取出数据的满缓冲区
图示说明:橙色代表已满数据缓冲区,绿色代表空缓冲区。
缓冲池
缓冲池由系统共用的缓冲区组成,缓冲区按使用状态分为三个队列:
- 空缓冲队列
- 输入队列:装满输入数据的缓冲区
- 输出队列:装满输出数据的缓冲区
根据缓冲区功能,设置四种工作缓冲区:
- $hin$:用于收容输入数据的工作缓冲区
- $sin$:用于提取输入数据的工作缓冲区
- $hout$:用于收容输出数据的工作缓冲区
- $sout$:用于提取输出数据的工作缓冲区
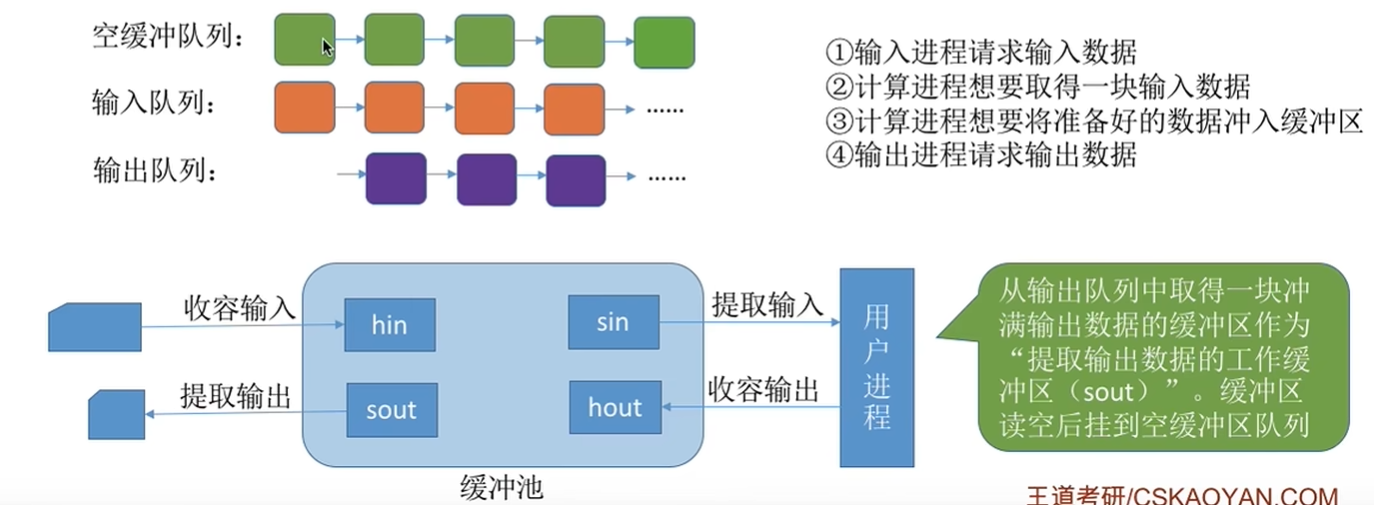
工作流程简述
- 输入进程请求输入数据
- 计算进程提取输入数据
- 计算进程将准备好的数据冲入缓冲区
- 输出进程请求输出数据
输出逻辑:从输出队列取出一块满输出数据的缓冲区,作为 $sout$;缓冲区数据读空后,重新挂入空缓冲队列。
5.3.1磁盘的结构
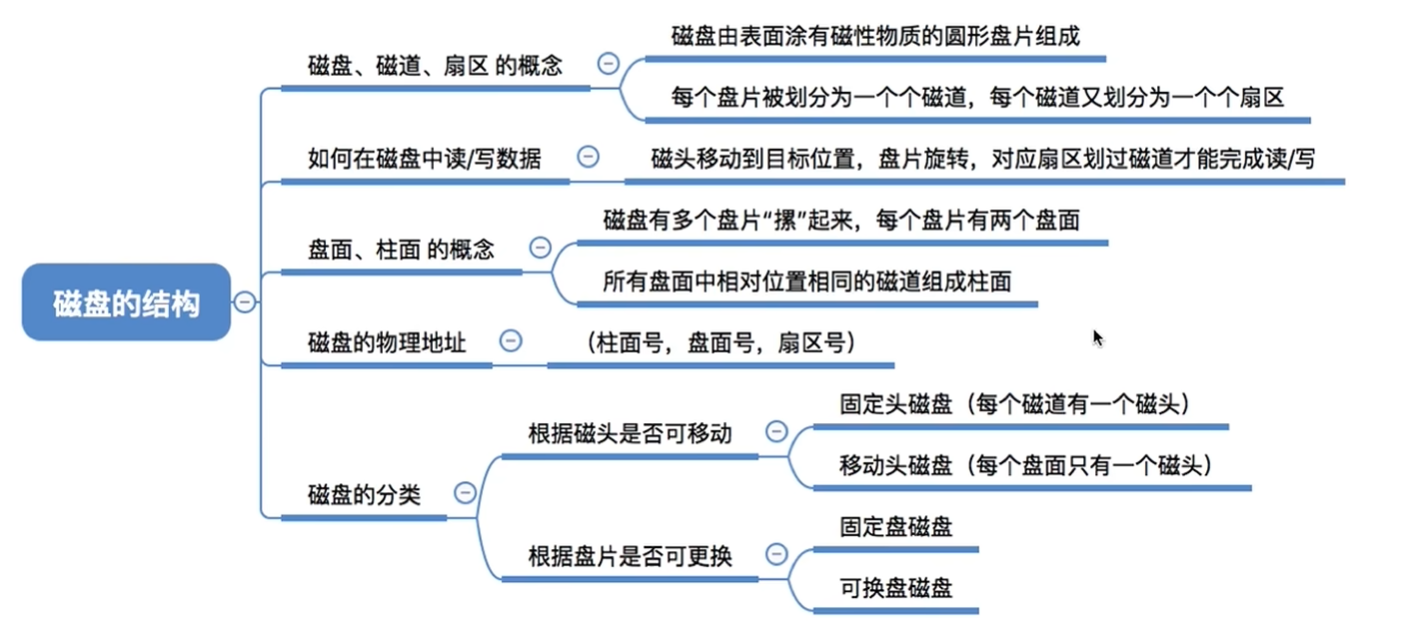
磁盘、磁道、扇区的概念
- 磁盘由表面涂有磁性物质的圆形盘片组成。
- 每个盘片被划分为一个个磁道,每个磁道又划分为一个个扇区。
- 盘的盘面被划分成一个个磁道,一个“圈”就是一个磁道;一个磁道又被划分成一个个扇区,每个扇区就是一个磁盘块,各个扇区存放的数据量相同。
- 最内侧磁道上的扇区面积最小,因此数据密度最大。
如何在磁盘中读/写数据
磁头移动到目标位置,盘片旋转,对应扇区划过磁道才能完成读/写。
盘面、柱面的概念
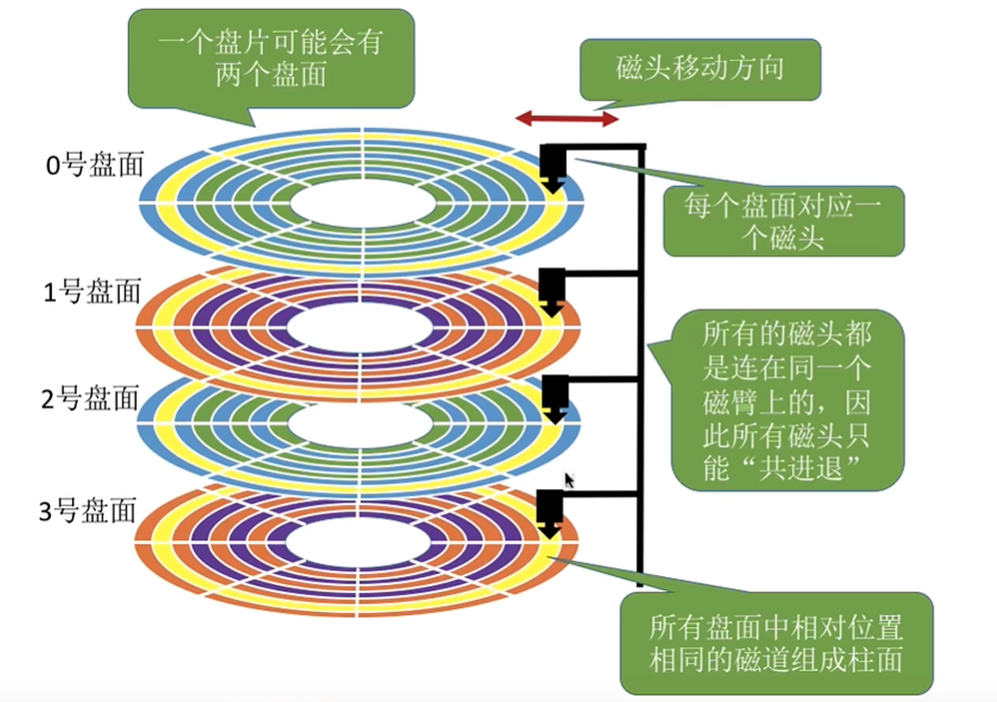
- 磁盘有多个盘片“摞”起来,每个盘片有两个盘面。
- 所有盘面中相对位置相同的磁道组成柱面。
- 每个盘面对应一个磁头;所有的磁头都是连在同一个磁臂上的,因此所有磁头只能“共进退”。
磁盘的物理地址
物理地址格式:$$(\text{柱面号},\ \text{盘面号},\ \text{扇区号})$$
- 可用$$(\text{柱面号},\ \text{盘面号},\ \text{扇区号})$$来定位任意一个“磁盘块”。文件物理结构小节提到的块号,可以转换为该地址形式。
- 读/写指定块的步骤:
- 根据柱面号移动磁臂,让磁头指向指定柱面;
- 激活指定盘面对应的磁头;
- 磁盘旋转,指定扇区从磁头下方划过,完成扇区读/写。
磁盘的分类
- 根据磁头是否可移动
- 固定头磁盘:磁头不可移动,每个磁道有一个磁头。
- 移动头磁盘(活动头磁盘):磁头可以移动,磁臂伸缩带动磁头定位磁道;每个盘面只有一个磁头。
- 根据盘片是否可更换
- 固定盘磁盘:盘片不可更换。
- 可换盘磁盘:盘片可以更换。
5.3.3 磁盘调度算法
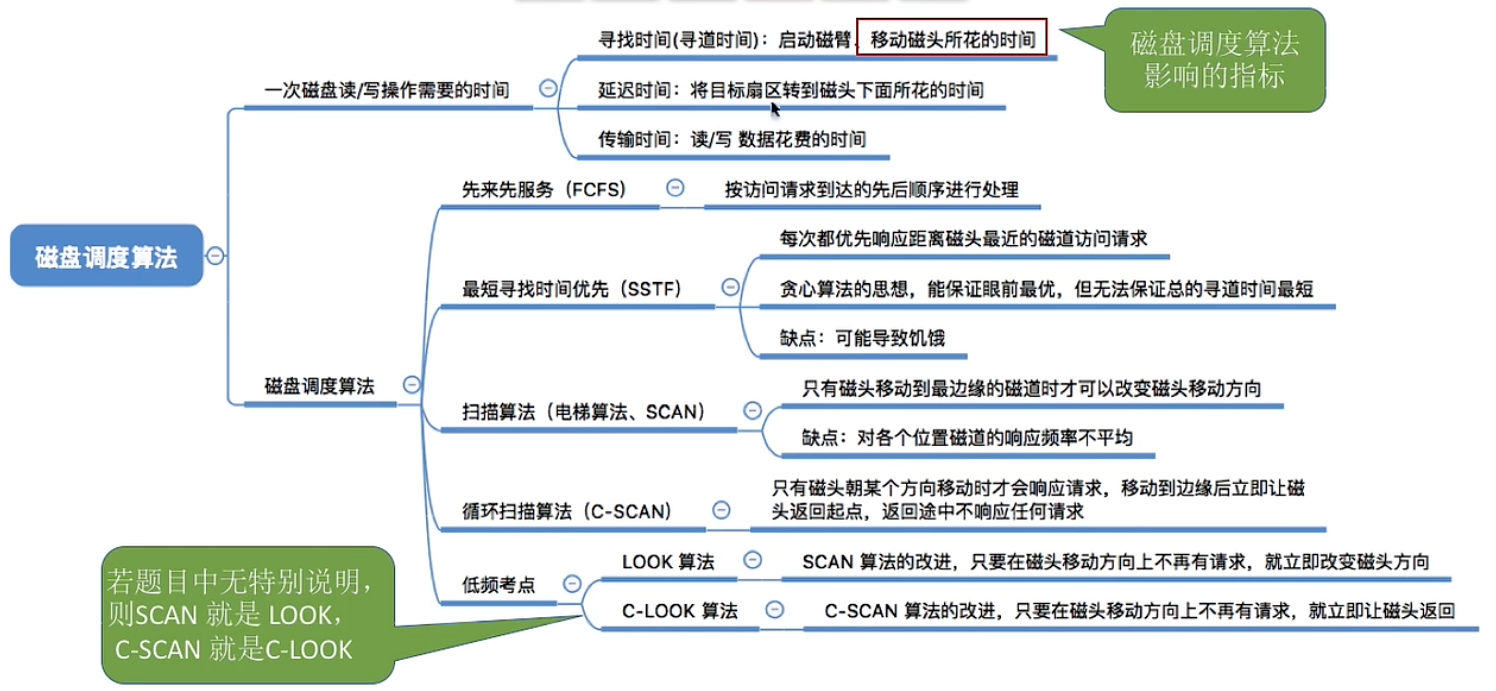
一次磁盘读/写操作的时间组成
磁盘调度算法只会影响寻找时间(寻道时间)。
- 寻找时间(寻道时间)$T_s$ 在读/写数据前,将磁头移动到指定磁道所花费的时间。
- 启动磁头臂耗时 $s$;
- 磁头匀速移动,每跨越一个磁道耗时 $m$,跨越 $n$ 条磁道。 $$T_s = s + m \times n$$
寻道时间:启动磁臂,移动磁头所花的时间
- 延迟时间 $T_R$ 旋转磁盘,使磁头定位到目标扇区所需要的时间。 磁盘转速 $r$(单位:转/秒),平均延迟时间: $$T_R = \frac{1}{2r}$$
- 传输时间 $T_t$ 读/写数据花费的时间。 设转速 $r$,读写字节数 $b$,每个磁道字节数 $N$: $$T_t = \frac{1}{r} \times \frac{b}{N} = \frac{b}{rN}$$
- 总平均存取时间 $T_a$ $$T_a = T_s + \frac{1}{2r} + \frac{b}{rN}$$
说明:延迟时间、传输时间由磁盘硬件转速决定,操作系统无法优化;磁盘调度算法只能优化寻道时间。
磁盘调度算法
例题统一条件:磁道范围 $0 \sim 200$,磁头初始位置 $100$,磁头初始向磁道号增大方向移动;访问请求: $55、58、39、18、90、160、150、38、184$ ,共 $9$ 个请求。
1. 先来先服务($FCFS$)
- 思想:按访问请求到达的先后顺序依次处理。
- 例题计算: 磁头移动总磁道数 $45+3+19+21+72+70+10+112+146 = 498$ 平均寻道长度 $$498/9 = 55.3$$
- 优点:公平;请求磁道集中时性能尚可。
- 缺点:请求分散时,寻道时间很长,性能差。
2. 最短寻找时间优先($SSTF$)
- 思想:每次优先响应距离当前磁头最近的磁道请求,贪心思想,局部最优,不能保证总寻道时间最短。
- 例题计算: 总移动磁道数 $(100-18)+(184-18)=248$ 平均寻道长度 $$248/9 = 27.5$$
- 优点:性能较好,平均寻道时间短。
- 缺点:可能产生饥饿现象。
3. 扫描算法($SCAN$,电梯算法)
- 思想:只有磁头移动到磁盘最边缘磁道时,才可以改变磁头移动方向。
- 例题计算: 总移动磁道数 $(200-100)+(200-18)=282$ 平均寻道长度 $$282/9 = 31.3$$
- 优点:性能较好,平均寻道时间较短,不会产生饥饿。
- 缺点: ① 必须走到磁盘最边缘才换向,存在多余移动; ② 对各个位置磁道的响应频率不均匀。
4. 循环扫描算法($C-SCAN$)
- 思想:磁头只在朝某一个方向移动时处理请求;到达磁盘最边缘后,直接快速返回磁盘起始端,返回途中不响应任何请求。
- 例题计算: 总移动磁道数 $(200-100)+(200-0)+(90-0)=390$ 平均寻道长度 $$390/9 = 43.3$$
- 优点:相比 $SCAN$,各磁道的响应频率更平均。
- 缺点:必须走到最边缘磁道才能换向;返回需要走到磁盘起始端,平均寻道时间更长。
5. $LOOK$ 算法(低频考点,$SCAN$改进)
- 思想:边移动边观察,只要磁头前进方向上没有未处理请求,就立刻改变磁头方向,不需要走到磁盘最边缘。
- 例题计算: 总移动磁道数 $(184-100)+(184-18)=250$ 平均寻道长度 $$250/9 = 27.5$$
- 优点:相比 $SCAN$,消除到磁盘边缘的多余移动,缩短寻道时间。
6. $C-LOOK$ 算法(低频考点,$C-SCAN$改进)
- 思想:磁头单向处理请求;前进方向无请求时,直接返回到最靠近边缘且存在访问请求的磁道,返回途中不处理请求,不需要回到磁盘最边缘。
- 例题计算: 总移动磁道数 $(184-100)+(184-18)+(90-18)=322$ 平均寻道长度 $$322/9 = 35.8$$
- 优点:相比 $C-SCAN$,减少走到磁盘边界的多余移动,进一步缩短寻道时间。
做题备注:若无特别说明,则 $SCAN$ 等价 $LOOK$,$C-SCAN$ 等价 $C-LOOK$
三、算法对比小结
| 算法 | 核心规则 | 是否饥饿 | 特点 |
|---|---|---|---|
| $FCFS$ | 按请求到达顺序 | 无 | 公平,性能不稳定 |
| $SSTF$ | 每次选最近磁道 | 可能饥饿 | 贪心,平均寻道短 |
| $SCAN$ | 到磁盘边缘才换向 | 无 | 电梯算法,响应不均匀 |
| $C-SCAN$ | 单向处理,回起点不服务 | 无 | 响应均匀,寻道开销大 |
| $LOOK$ | 无请求就换向,不到磁盘边界 | 无 | $SCAN$优化 |
| $C-LOOK$ | 单向处理,返回至最外侧请求磁道 | 无 | $C-SCAN$优化 |
5.3.4 减少磁盘延迟的方法
一次磁盘读/写操作需要的时间
- 寻找时间(寻道时间):启动磁臂( $2$、$3$ )移动磁头所花的时间
- 延迟时间:将目标扇区转到磁头下面所花的时间
- 传输时间:读/写数据花费的时间
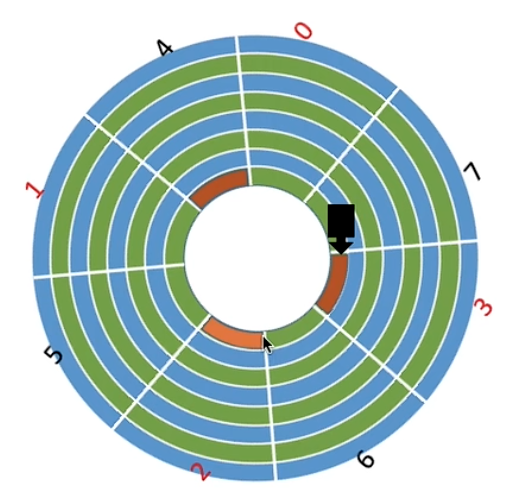
举例:连续读取 $2(2、3)3(2、3)4$ 号扇区 磁头读取一个扇区内容后,需要一小段时间处理,而盘片不停旋转。若 $2(2、3)3$ 号扇区物理相邻,读完 $2$ 号扇区后,来不及立刻读取 $3$ 号扇区,只能等待盘片旋转一圈,$3$ 号扇区再次划过磁头,才能继续读取。 结论:磁头读入一个扇区数据后需要小段时间处理;若逻辑相邻扇区物理上也相邻,读取连续逻辑扇区会产生较长的延迟时间。
交替编号
- 具体做法:让编号相邻的扇区在物理上不相邻
- 原理:读取完一个扇区后需要一段时间处理才可以继续读入下一个扇区
- 核心作用:逻辑上相邻的扇区在物理上设置间隔,减小读取连续逻辑扇区的延迟时间。
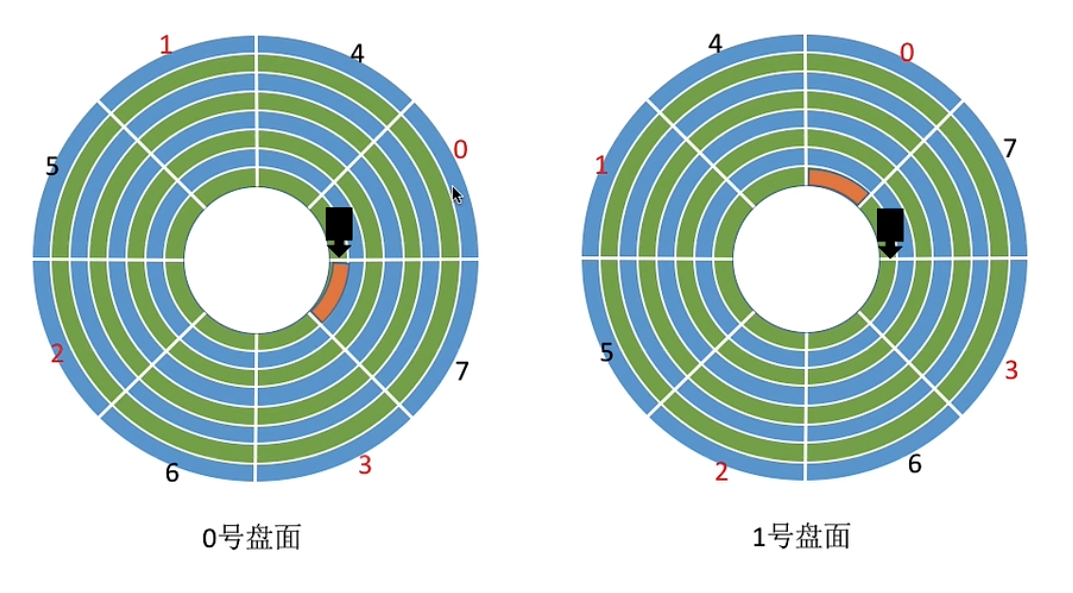
错位命名
- 具体做法:让相邻盘面的扇区编号“错位”
- 原理:与交替编号原理相同,错位命名法可降低延迟时间
- 示例:读取磁盘块$( (000,00,111) )$之后,存在数据处理时间;由于盘面同轴同步旋转,错位命名后,$( (000,01,000) )$第一次划过 $1$ 号盘面磁头下方时,就可以直接读取数据,减少延迟。
若不采用错位命名:读取完$( (000,00,111) )$,处理数据的过程中盘片持续转动,$( (000,01,000) )$划过磁头时无法读取,需要等待盘片旋转一整圈。
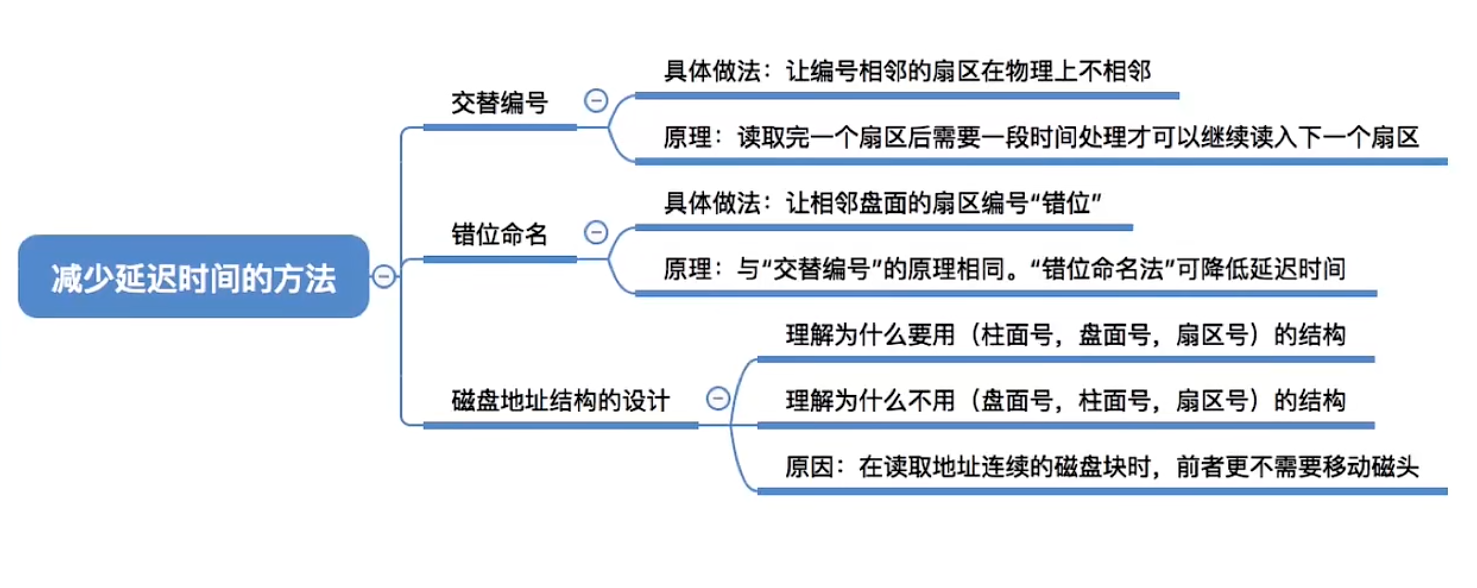
磁盘地址结构的设计
思考:磁盘物理地址使用$( (柱面号,盘面号,扇区号) )$,而不是$( (盘面号,柱面号,扇区号) )$
- 原因:读取地址连续的磁盘块时,采用$( (柱面号,盘面号,扇区号) )$的地址结构,可以减少磁头移动消耗的时间。
- 原理:同一柱面下,多个盘面共用同一磁臂,切换盘面不需要移动磁头;如果优先改变盘面号,连续块会分布在不同柱面,频繁触发寻道,开销更大。
5.3.5 固态硬盘
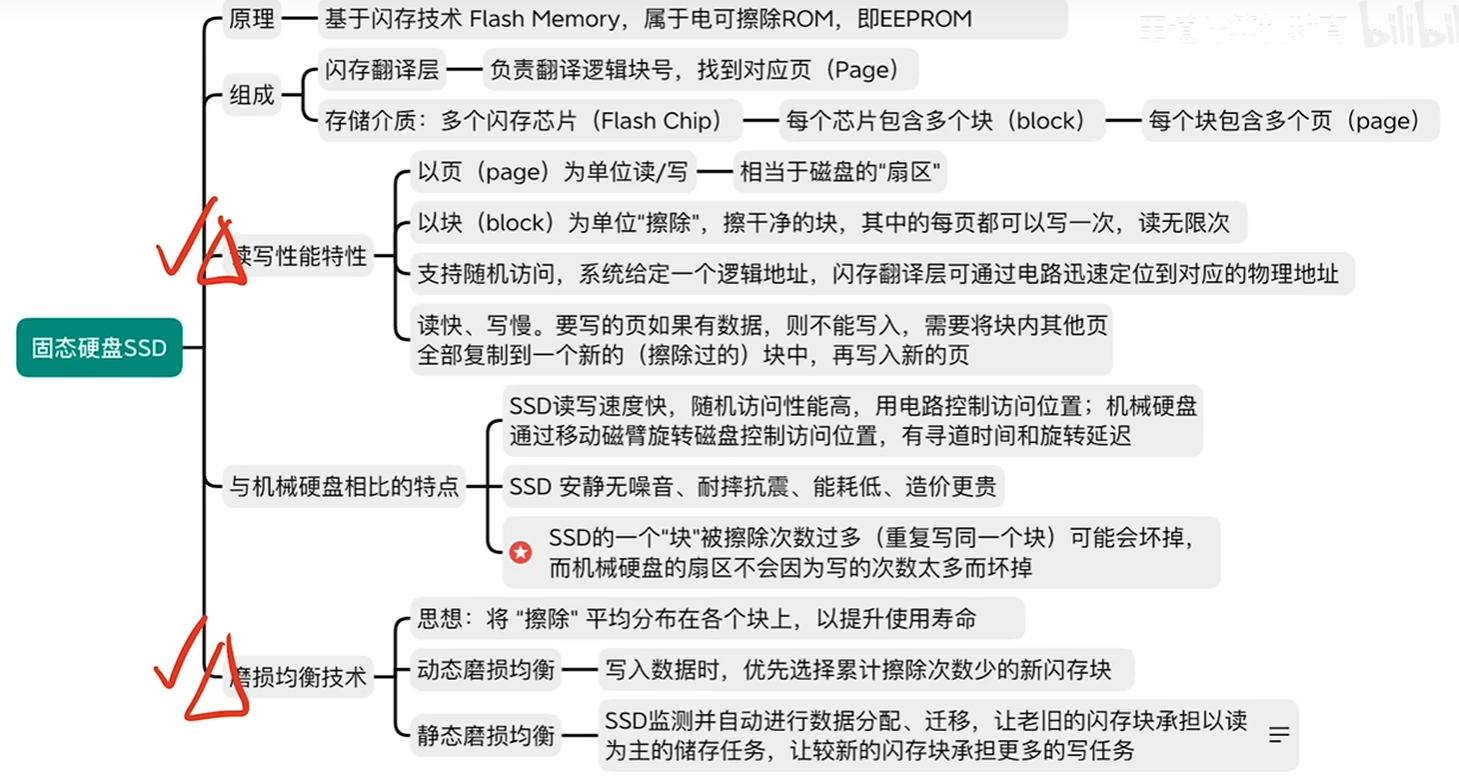
原理
基于闪存技术 $Flash Memory$,属于电可擦除 $ROM$ ,即 $EEPROM$。
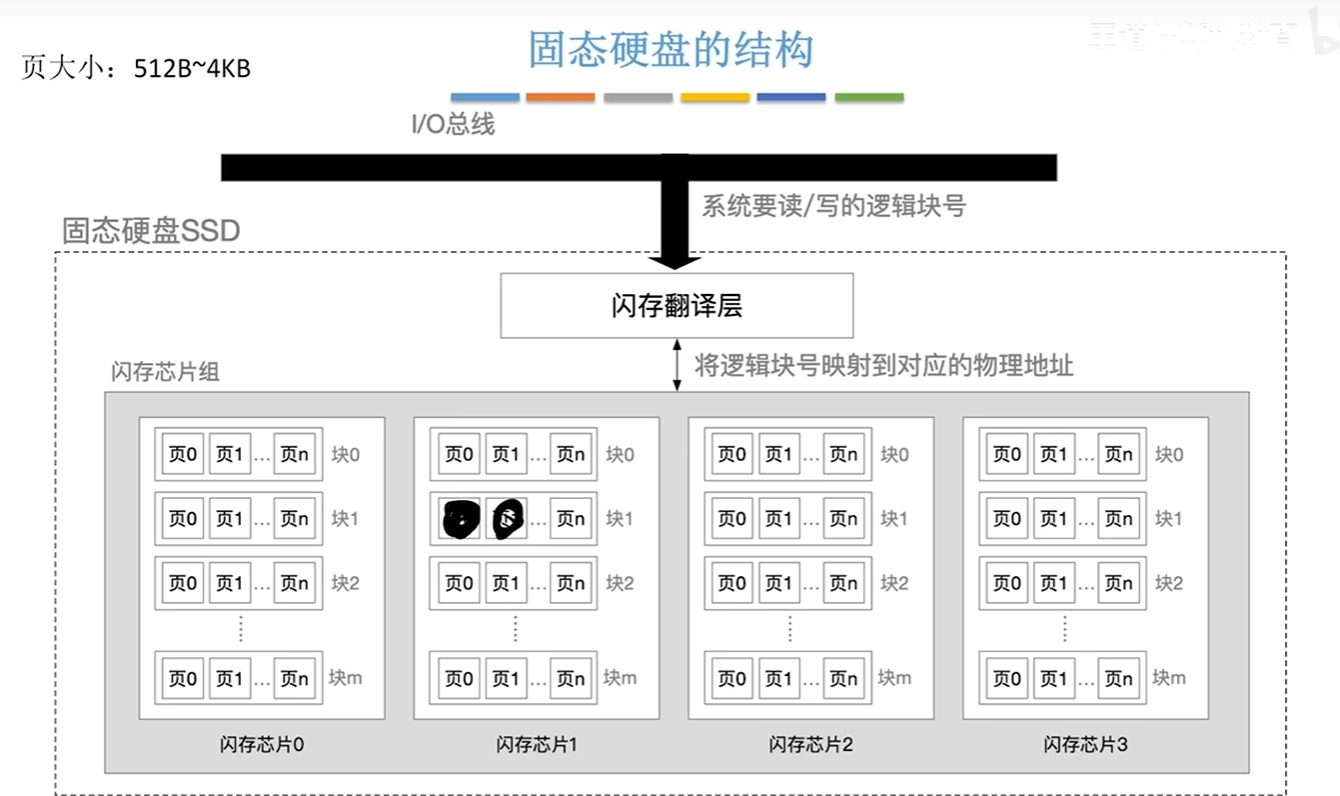
组成
- 闪存翻译层:负责翻译逻辑块号,找到对应页($Page$)。
- 存储介质:多个闪存芯片($Flash Chip$)
- 每个芯片包含多个块($block$)
- 每个块包含多 个页($page$)
- 页大小:比如$$512\text{B} \sim 4\text{KB}$$
读写性能特性
- 以页($page$)为单位读/写,相当于磁盘的扇区。
- 以块($block$)为单位擦除;擦干净的块,其中的每页都可以写一次,读无限制。
- 支持随机访问,系统给定一个逻辑地址,闪存翻译层可通过电路迅速定位到对应的物理地址。
- 读快、写慢。要写的页如果有数据,则不能写入,需要将块内其他页全部复制到一个新的(擦除过的)块中,再写入新的页。
与机械硬盘相比的特点
- $SSD$读写速度快,随机访问性能高,用电电路控制访问位置;机械硬盘通过移动磁臂旋转磁盘控制访问位置,存在寻道时间和旋转延迟。
- $SSD$安静无噪音、耐摔抗震、能耗低、造价更贵。
- $SSD$的一个块被擦除次数过多(重复写同一个块)可能会坏掉,而机械硬盘的扇区不会因为写的次数太多而坏掉。
磨损均衡技术
核心思想:将“擦除”平均分布在各个块上,以提升使用寿命。
- 动态磨损均衡:写入数据时,优先选择累计擦除次数少的新闪存块。
- 静态磨损均衡:$SSD$监测并自动进行数据分配、迁移,让老旧的闪存块承担以读为主的储存任务,让较新的闪存块承担更多的写任务。